Полный перевод исследования Anthropic на русский. Оригинал — по ссылке.
ПОДКАСТ
Ключевые выводы
- Мы представляем индекс воздействия роботов, основанный на том, насколько хорошо роботы могут выполнять рабочие задачи уже сегодня.
- Роботы, которые мы определяем как автономные физические машины, способные воспринимать окружающую среду и действовать, могут выполнять три четверти физических задач в США, что составляет 34 % рабочего времени, но в основном в ограниченных условиях. Работники, подверженные воздействию роботов, чаще являются мужчинами, имеют более низкий уровень образования и получают меньшую оплату. Например, профессии водителей и работников складов в значительной степени подвержены воздействию уже доступных роботов; профессии медсестёр и специалистов по общему ремонту — нет, поскольку современные роботы могут выполнять лишь незначительную часть их работы даже в строго контролируемой среде.
- В целом около 80 % рабочих задач по затрачиваемому рабочему времени подвержены воздействию либо роботов, либо больших языковых моделей. Роботы выполняют работу там, где большие языковые модели не могут. Оставшаяся работа, не подверженная воздействию, в значительной степени связана с межличностным взаимодействием или требует физических навыков, которых у современных роботов нет.
- Хотя сегодня роботы могут выполнять большинство задач физического труда, они гораздо дороже человеческого труда. Роботы конкурентоспособны по стоимости лишь для 0,3 % рабочих задач. Если снижение цен на роботов будет следовать прошлым тенденциям, потребуется 40 лет, чтобы эта доля достигла 10 %. Помимо цены, дополнительные барьеры для роботизации создают такие факторы, как возможности, предпочтения и регулирование.
- За последние 50 лет в профессиях, в большей степени подверженных воздействию роботов, наблюдалось более значительное снижение заработной платы и занятости, чем в других. В то же время подверженность профессий воздействию роботов выросла: каждый год роботы становились способны выполнять примерно 2 % физической работы, которую ранее не могли выполнять.
Введение
Развитие больших языковых моделей повысило вероятность автоматизации значительной части работы. Но многие профессии связаны с физическим трудом. Влияние искусственного интеллекта на экономику отчасти будет зависеть от робототехники.¹
Предсказать темпы развития роботов сложно, однако, как мы утверждаем, перечисление их возможностей сегодня может дать представление о ближайших годах. Мы разрабатываем показатель подверженности профессий роботизации, используя Claude для оценки того, насколько хорошо современные роботы могут выполнять рабочие задачи. Профессия более подвержена роботизации, когда роботы могут выполнять больше её задач в менее контролируемых условиях. Робот конкурентоспособен по стоимости, когда он может выполнять ту же задачу дешевле, чем работник-человек.
Мы обнаружили, что роботы уже могут выполнять 74% физических задач в США, на которые приходится 34% рабочего времени. Роботы и большие языковые модели вместе затрагивают все рабочие места, кроме одной пятой.
Однако мы также обнаружили существенные препятствия для внедрения: большинству роботов требуются строго структурированные среды, и они конкурентоспособны по стоимости по сравнению с людьми лишь для 0,3% работы. Если снижение цен на роботов будет следовать прошлым тенденциям, потребуется 40 лет, чтобы эта доля достигла всего 10%. После стоимости главным препятствием являются возможности, например ловкость, необходимая для распутывания проводов. Предпочтения людей и нормативные требования дополнительно ограничивают внедрение роботов для значительной доли задач.
Наша основная предпосылка заключается в том, что рабочие места с большей вероятностью будут затронуты, если роботы уже сегодня могут выполнять эту работу. Проверка на исторических данных за 50 лет подтверждает этот подход: с 1977 года по сегодняшний день рабочие места, в большей степени подверженные воздействию существующих роботов, в последующие десятилетия переживали снижение заработной платы и занятости.
Если прошлое может служить ориентиром, водители такси и упаковщики на складах увидят изменения раньше, чем медсёстры и механики. Мы ожидаем, что физический труд прежде всего будет автоматизирован там, где роботы уже сегодня имеют опору.
Роботы сегодня и завтра
Большинство роботов сегодня работают в контролируемых средах, таких как заводы. Роботов обычно необходимо программировать для взаимодействия с физическим миром, тогда как люди могут адаптироваться к своей рабочей среде. Это было серьёзным препятствием для создания коммерчески жизнеспособных роботов.² Но искусственный интеллект помогает роботам интерпретировать окружающую среду и реагировать на неё, позволяя складским роботам и автономным транспортным средствам работать рядом с людьми.³
Многие наблюдатели ожидают, что искусственный интеллект быстро улучшит возможности роботов.⁴ Хотя расходы на роботов по-прежнему составляют около 1% от общего объёма инвестиций США в оборудование, опросы предприятий показывают, что внедрение роботов в США может почти удвоиться в течение трёх лет.⁵ Компании инвестируют миллиарды в разработку роботов на базе искусственного интеллекта, которые соответствуют физическим способностям человека.⁶
Трудно точно предсказать, как эти усилия повлияют на рабочие места и производительность. Ранжирование профессий по текущему охвату роботами выполняемых задач показывает, где последствия проявятся прежде всего. Роботы должны повлиять на рабочие места, работу на которых они уже могут выполнять, раньше, чем на рабочие места, работу на которых они могли бы выполнять только с помощью новых технологий и, в некоторых случаях, адаптирующихся нормативных актов. Текущие возможности также конкретны и измеримы, тогда как прогнозы будущих возможностей требуют делать ставку на то, какие технологии окажутся успешными.⁷ Роботы, всё ещё находящиеся в разработке, подтверждают наш акцент на текущей подверженности: компании тестируют гуманоидов на автомобильных заводах и складах — в структурированных средах, где роботы уже распространены.⁸
Измерение подверженности
В нашем анализе используются данные O*NET — базы данных, включающей около 900 профессий, связанных с описаниями примерно 19 000 рабочих задач. Мы выделяем набор физических рабочих задач, которые, по нашему мнению, невозможно автоматизировать без роботов. Для этого мы просим Claude оценить описания задач по шкале, измеряющей требования к физической, когнитивной и межличностной работе.⁹ Задача «Копать траншеи» является физической; то же относится к задаче «Обучать студентов танцам», хотя она также требует когнитивных и межличностных навыков. Хотя машинистки используют руки, чтобы «Подсчитывать и проверять итоговые суммы в бланках отчётов, заявках или счетах, используя счётную машину или калькулятор», эта задача не учитывается. В Приложении A приведены подробности, а в Приложении F перечислены наши запросы.
Наша мера подверженности роботизации на уровне задач задаёт вопрос: может ли робот сегодня выполнять эту задачу и, если да, при каких обстоятельствах? Под роботами мы понимаем автономные физические машины, которые воспринимают окружающую среду и действуют, включая автомойки, сканирующие автомобили для регулировки распылителей, и исключая телеуправляемые хирургические машины, полностью контролируемые хирургом.¹⁰ Мы измеряем степень подверженности по типу рабочей среды, необходимой роботу для выполнения задачи.¹¹
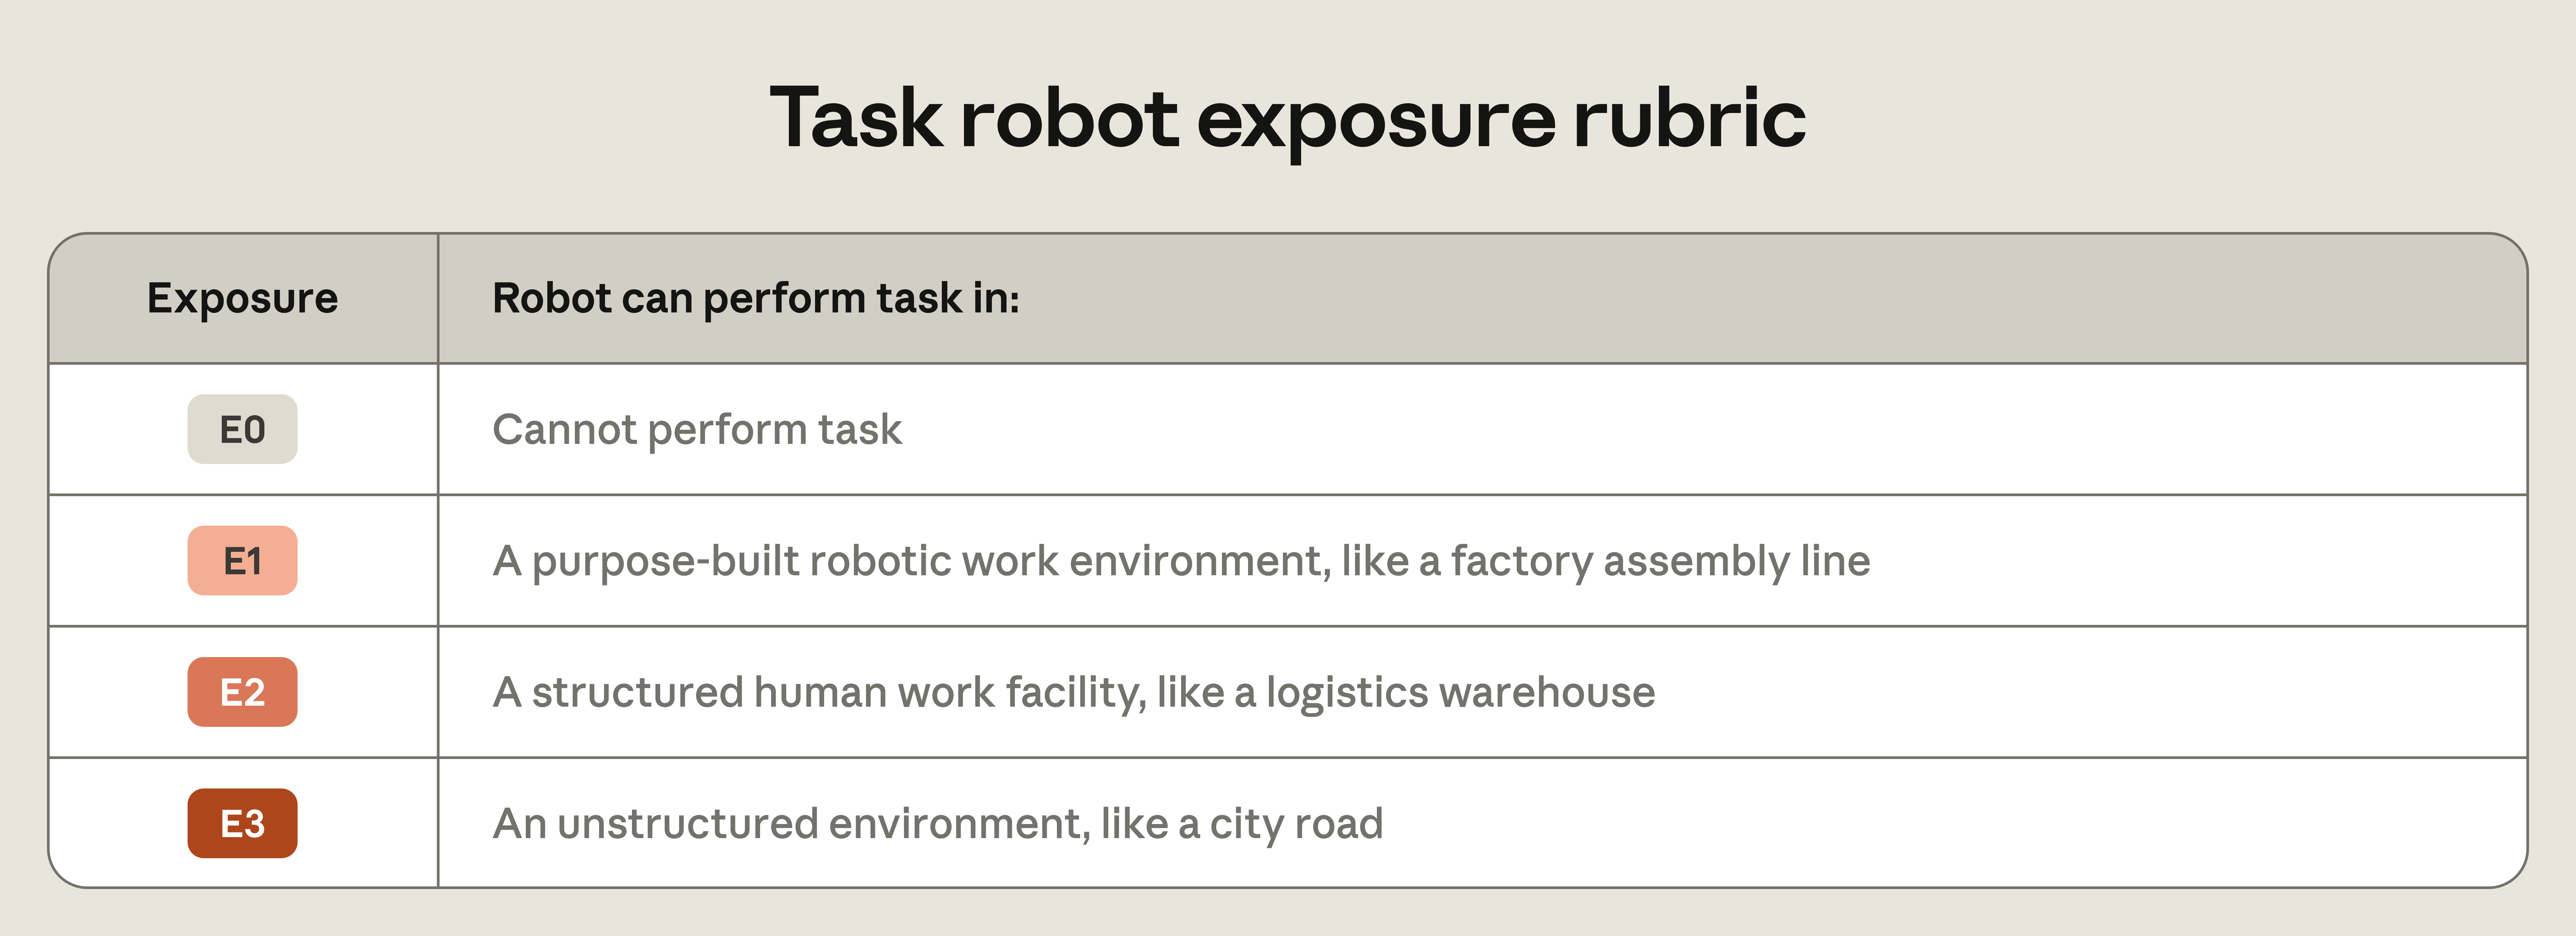
В частности, мы распределяем задачи по четырём уровням возрастающей доступности для роботов в зависимости от того, где робот может выполнять каждую задачу:
- E0: Робот не может выполнять задачу.
- E1: Робот может выполнять задачу в специально созданной рабочей среде для роботов, например на заводской сборочной линии.
- E2: Робот может выполнять задачу в структурированном рабочем помещении для людей, например на логистическом складе.
- E3: Робот может выполнять задачу в неструктурированной среде, например на городской дороге.
На рисунке 1 также показана эта шкала.
Мы считаем, что контролируемость среды является хорошим показателем краткосрочного риска автоматизации. Поскольку роботам трудно адаптироваться к непредсказуемой среде, большинство используемых роботов работают в специально созданных средах, например роботы, которые окрашивают автомобили распылением на сборочных линиях. Хотя считается, что в прошлом эти трудности замедляли физическую автоматизацию, роботы на базе искусственного интеллекта могли бы лучше адаптироваться к своей среде.¹²
Чтобы определить подверженность автоматизации, мы поручаем Claude искать конкретных роботов, релевантных для каждой задачи, и оценивать их возможности и рабочие среды, напрямую цитируя источники. Мы спрашиваем, мог бы робот выполнять задачу в вариантах типичной рабочей среды этой задачи, которые более или менее структурированы. Чтобы заставить роботов выполнять кажущиеся простыми задачи, такие как загрузка посудомоечной машины, требуется множество сложных физических навыков, поэтому учитываются только продемонстрированные возможности роботов.¹³ Роботы также должны выполнять задачу сопоставимо хорошо с людьми с учётом надёжности, частоты ошибок и скорости.
Например, беспилотные автомобили не могли «Водить такси или частные транспортные средства для перевозки пассажиров» по настоящим дорогам в начале 2010-х годов. Но они ездили по макетам городов, построенным для испытаний, что стало шагом к современным автономным транспортным средствам.¹⁴ Наша шкала оценила бы вождение пассажиров на уровне подверженности автоматизации E1 в то время (робот может выполнять задачу в специально созданной роботизированной рабочей среде) и E3 сегодня (в неструктурированной среде).¹⁵
Эта рубрика требует множества оценочных суждений. Формулировки задач O*NET часто кратки и опускают детали, которые могут быть простыми для людей, но сложными для роботов.¹⁶ Чтобы описать работу более конкретно, мы собираем подробные примеры того, как задачи выполняются сегодня и как часто это происходит. Затем Claude оценивает подверженность для этих примеров, используя веб-поиск для оценки возможностей роботов. Приведённые источники должны демонстрировать внедрение роботов, коммерческие продажи или демонстрации, и результаты схожи, если мы исключаем оценки, основанные на демонстрациях. Подверженность задаче определяется по правилу большинства: наименее структурированная среда, в которой роботы могут выполнить не менее половины примеров задачи с учётом веса по времени.¹⁷
Рассмотрим задачу «Копать траншеи». Сначала мы просим Claude привести примеры, описывающие, как работники выполняют эту задачу сегодня и как часто. Например, Claude оценивает, что в 25% случаев эта задача требует «прокладки линейной траншеи на открытом участке». Еще в 20% случаев она требует «осторожного ручного копания вокруг существующих подземных труб, трубопроводов, кабелей и кабельных каналов». Эти виды деятельности требуют разных физических способностей, таких как навигация и сила (линейные траншеи) по сравнению с точной моторикой и восприятием (ручное копание вокруг труб).
Claude присваивает первому примеру уровень воздействия E3, ссылаясь на систему управления, которая модернизирует гидравлические экскаваторы для автономного копания траншей.¹⁸ Сегодня роботы не могут осторожно копать вокруг подземных труб, поэтому второй пример не подвержен воздействию и имеет уровень E0. Другие примеры для задачи «Копать траншеи» больше похожи на осторожное копание, чем на прокладку линейных траншей, поэтому в целом в наших оценках эта задача не подвержена воздействию.
На рисунке 2 приведены примеры оценок задач, а также более подробные описания каждого уровня воздействия из нашего запроса о воздействии и робот, приведённый в обоснование каждой оценки. Мы также рассчитываем долю физических задач на каждом уровне: здесь и далее каждая задача взвешивается по числу работников, выполняющих её, и по доле рабочего времени, которое они на неё тратят, которую мы оцениваем с помощью Claude.¹⁹
Задачи, которые роботы не могут выполнять (E0), составляют около четверти физических задач по оценочному рабочему времени. Эти задачи требуют физических навыков, которые сложны для роботов, таких как развитая мелкая моторика для «Обесцвечивать, окрашивать или тонировать волосы с помощью аппликатора или кисти» и сила, равновесие и подвижность для «Устанавливать строительные леса или лестницы для сборки конструкций над уровнем земли».
Роботы могут выполнять половину физических задач в специально созданных условиях, но не в более широких условиях (E1). Роботы для приготовления пищи упаковывают готовые к употреблению блюда на конвейерных лентах, а новые модели с искусственным интеллектом могут адаптироваться к различным ингредиентам, порциям и подносам, поэтому задача «Собирать подносы с блюдами в соответствии с диетами пациентов» оценивается как E1.
Ещё 22% физических задач могут выполняться роботами в структурированных рабочих местах, где работают люди (E2). Например, больничные роботы-доставщики «Доставляют лекарства или фармацевтические материалы пациентам, на посты медсестёр или в операционные». Сегодняшние роботы выполняют лишь 2% физических задач в неструктурированных условиях (E3). Они часто связаны с вождением, которое выполняют автономные автомобили, тракторы и другие транспортные средства.²⁰
Наш сопровождающий выпуск данных содержит рассуждения Claude и указанные источники для всех оценённых задач. Например, Claude оценивает задачу «Сварка компонентов в плоском, вертикальном или потолочном положении» как E1 и цитирует статью о роботах-сварщиках на базе искусственного интеллекта: «Компания Path Robotics заявила, что обе её сварочные ячейки могут автономно сваривать стальные детали и используются в производственных цехах по всей территории США и Канады».²¹
Мы определяем индекс подверженности профессий воздействию роботов, который усредняет оценки подверженности задач профессии по шкале от 0 до 3. Этот индекс растёт вместе с долей подверженных задач и возможностями роботов в отношении этих задач, при этом задачи взвешиваются по расчётному времени работы.
Идеальный индекс подверженности должен был бы безошибочно предсказывать автоматизацию роботами в ближайшие годы. Поскольку мы не можем заглянуть в будущее, вместо этого мы пытаемся проверить наш показатель, используя исторические данные о профессиях и описаниях задач. Мы оцениваем подверженность роботам в нескольких годах начиная с 1977 года и связываем подверженность с изменениями в заработной плате и занятости. Когда профессия была более подвержена влиянию роботов, её заработная плата и занятость снижались в последующие десятилетия, даже после учёта отраслевых тенденций и других возможных смешивающих факторов. Эти результаты, подробно изложенные в Приложении B, дают нам некоторую уверенность в том, что наш показатель может предсказывать будущие изменения в сфере труда.
Какую работу могут выполнять роботы?
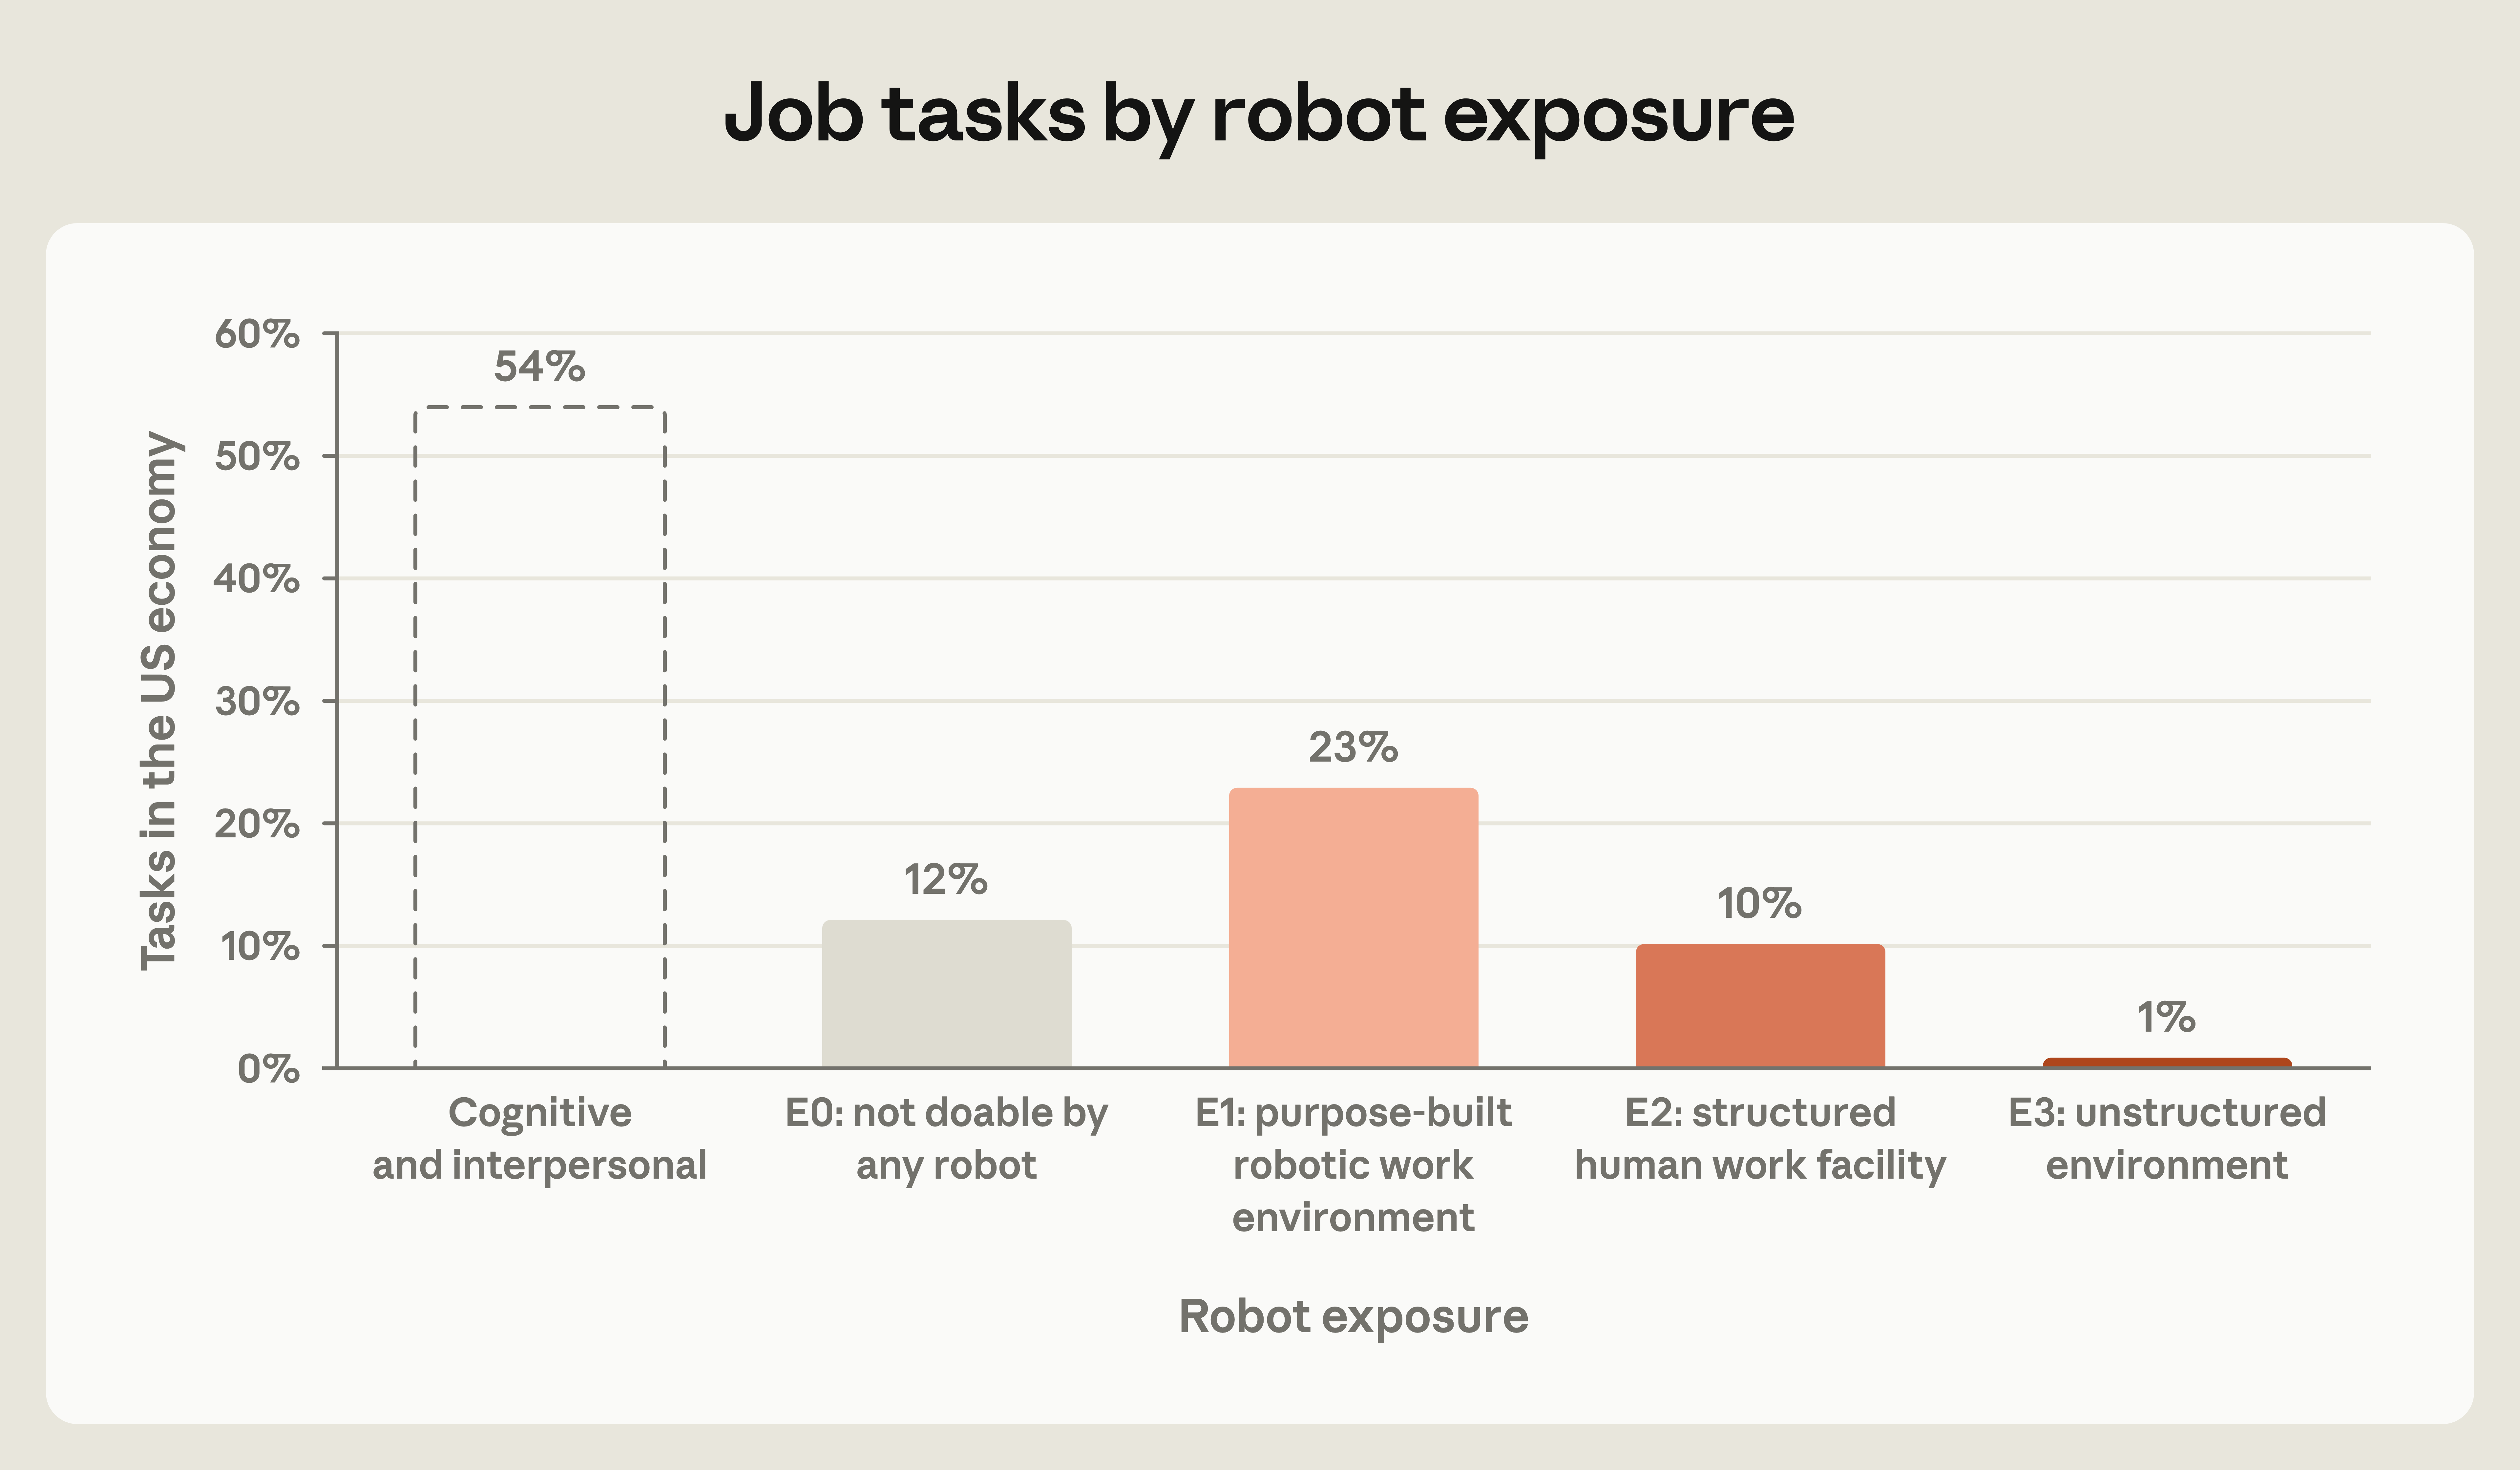
На рисунке 3 обобщена подверженность роботов всем рабочим задачам в экономике США с взвешиванием задач по оценочной доле времени, затрачиваемого на каждую задачу в рамках профессии, и по занятости в этой профессии. Когнитивная и межличностная работа составляет 54% задач по рабочему времени. Остальные 46% задач являются физическими. В доле всех задач около 12% не могут выполняться никакими роботами сегодня (E0), 23% могут выполняться роботами в специально созданных средах (E1), 10% — в структурированных рабочих местах с участием людей (E2), а 1% — в неструктурированных средах (E3). Если учитывать любой уровень подверженности, 74% физической работы, или 34% всей работы, могут выполняться роботами при некоторых обстоятельствах.
Роботы могут выполнять физические задачи во многих секторах экономики. Автономные мобильные складские роботы подъезжают к погрузочным платформам и заезжают внутрь прицепов. Они используют присоски, чтобы захватывать посылки и загружать их на мобильные конвейерные ленты.²² Поскольку эти роботы перемещаются в структурированных рабочих пространствах, где работают люди, многие складские задачи оцениваются как E2, например: «Перемещать грузы, запасы или другие материалы в зоны хранения или производства и из них, к погрузочным платформам, транспортным средствам доставки, судам или контейнерам и от них вручную или с использованием грузовиков, тракторов или другого оборудования». Достижения в области навигации и манипулирования предметами сделали таких роботов распространёнными в логистике и транспортировке.²³
На рисунке 4 показаны 10 профессий, наиболее подверженных воздействию согласно нашему индексу подверженности роботизации. Из этих 10 профессий 9 — операторы транспортных средств. Среди роботов, упоминаемых для профессий, связанных с вождением, — автономные автомобили, тракторы, грузовики и асфальтоукладчики. Водители такси лидируют по подверженности с индексом 2,2.²⁴ Поскольку вождение составляет большую часть работы, их медианная задача по рабочему времени подвержена воздействию на уровне E3, тогда как вспомогательные задачи, такие как «Пылесосить и чистить салоны, а также мыть и полировать кузова автомобилей», выполнимы роботами, но в более структурированных условиях, чем открытые дороги. Автономные транспортные средства ещё не изменили профессии, связанные с вождением, в массовом масштабе, но их возможности указывают на то, что эти профессии подвержены более высокому риску автоматизации, чем другие.²⁵
Профессия может охватывать множество рабочих условий. В США роботы могут работать лишь в некоторых из этих условий, тогда как роботы за рубежом иногда охватывают их все. Например, укладчики товаров и комплектовщики заказов выполняют задачу «Заполнять полки, стеллажи, витрины, контейнеры и столы новыми или перемещёнными товарами» в розничных магазинах и на складах. На складах США роботы на базе искусственного интеллекта с сенсорными датчиками захватывают и размещают товары.²⁶ В розничной торговле США мобильные роботы сканируют пустые полки, но должны уведомлять людей о необходимости пополнить их.²⁷ Роботы в японских магазинах шаговой доступности самостоятельно пополняют холодильники.²⁸ Поскольку для роботов-укладчиков товары необходимо подносить близко к ним, эта задача имеет оценку E1. Мы предполагаем, что укладчики проводят 70% своего времени за задачами с оценкой E1, такими как эта, и ещё 16% — за задачами с оценкой E2. В общей сложности они получают 1,0 по индексу подверженности роботизации.
Рабочие места могут быть подвержены роботизации, если многие их задачи имеют умеренную подверженность или если некоторые из их наиболее трудоёмких задач имеют высокую подверженность. Сравните отделочников швов гипсокартона, которые завершают отделку гипсокартона и имеют индекс подверженности 1,6, с работниками по переработке и восстановлению материалов, которые сортируют вторсырьё и имеют индекс подверженности 1,7.
Задачи отделочников по гипсокартону распределяются между не затронутыми воздействием и сильно затронутыми воздействием. Рабочие, возводящие внутренние стены, используют бумажную ленту и пасту, называемую шпатлёвкой, чтобы выравнивать швы, стыки и шурупы в листах гипсокартона. Шпатлёвка и лента — грязные материалы, поэтому роботы не могут выполнять задачу «Прижимать бумажную ленту к стыкам, чтобы внедрить ленту в герметизирующий состав и загерметизировать стыки». После высыхания первого слоя ленты рабочие «Наносят дополнительные слои, чтобы заполнить отверстия и сделать поверхности гладкими». Эта задача имеет оценку E3: автономный робот для гипсокартона использует искусственный интеллект для сканирования стен, распыления дополнительных слоёв герметика и шлифования стен после высыхания.²⁹ В целом, по рабочему времени, 41% задач отделочников по гипсокартону затронуты воздействием на уровне E3, тогда как роботы не могут выполнять ещё 26%.
Напротив, для работников по переработке и вторичному использованию материалов роботы могут выполнять более трёх четвертей задач по рабочему времени на уровне E2. Лишь 8% их рабочего времени не затронуто воздействием. Например, роботы с компьютерным зрением и вакуумными захватами могут выполнять задачу «Сортировать материалы, такие как металлы, стекло, древесина, бумага или пластмассы, по соответствующим контейнерам для переработки».³⁰ Эти роботы заменяют работников, отбирающих вторсырьё с конвейерных лент, поэтому эта и другие задачи имеют оценку E2.
Роботы обладают высокой эффективностью при выполнении конкретных задач у специалистов по отделке швов, тогда как у работников по переработке отходов круг воздействия шире, но роботы менее адаптивны. Неаккуратные задачи у специалистов по отделке швов могут стать узким местом автоматизации. Также возможно, что крупнейшие предприятия по переработке отходов начнут использовать роботов раньше, тогда как более мелкие предприятия внедрят их позднее. В любом случае, роботы, по-видимому, изменят обе профессии при их широком внедрении.
Характеристики профессий, подверженных воздействию
Установив нашу меру воздействия, теперь мы рассмотрим, что это воздействие может означать для рынка труда.
На рисунке 5 сравниваются работники из верхнего квинтиля индекса воздействия роботов с работниками, не подверженными воздействию, которые составляют ещё примерно 20% рабочих мест. Данные Американского обследования населения за 2020–2024 годы показывают, что среди работников с высокой степенью воздействия вероятность того, что они являются женщинами, на 20 процентных пунктов ниже, а вероятность того, что они являются латиноамериканцами, на 16 процентных пунктов выше. Вероятность того, что эти работники имеют степень бакалавра или более высокую степень, также на 55 процентных пунктов ниже, они зарабатывают примерно на 30 долларов в час меньше и сталкиваются с уровнем безработицы более чем вдвое выше.³¹
Статистика требований к профессиям, составленная Бюро статистики труда, также показывает, что для профессий, подверженных воздействию роботов, значительно чаще требуется переносить тяжести и работать в условиях экстремальной жары или рядом с опасными загрязняющими веществами. Эта закономерность воздействия во многом противоположна тому, что обычно наблюдается для больших языковых моделей.³²
Воздействие роботов и больших языковых моделей
Далее мы анализируем, расширяют ли роботы риски нарушения занятости по сравнению с рисками, связанными только с большими языковыми моделями. Опираясь на Eloundou et al. (2024) и Massenkoff and McCrory (2026), мы сравниваем два показателя подверженности профессий:
- Подверженность большим языковым моделям: доля рабочих задач, для которых большая языковая модель могла бы вдвое сократить необходимое время, — это называется теоретической способностью в нашей предыдущей работе.
- Подверженность большим языковым моделям и роботам: доля рабочих задач, подверженных воздействию либо больших языковых моделей, либо роботов, при этом для каждой задачи берётся большее из значений подверженности большим языковым моделям и подверженности роботам E1+.
Оценки подверженности роботам и большим языковым моделям измеряют несколько разные понятия, однако обе указывают на то, что технология могла бы выполнять значительную часть конкретной задачи. Хотя интеграция больших языковых моделей и роботов в реальную работу может создавать новые трудности или открывать новые возможности, эти два показателя дают первоначальное представление о подверженности профессий на основе сегодняшних возможностей.
На рисунке 6 показано воздействие на рабочие места только больших языковых моделей (синим цветом) и больших языковых моделей и роботов (оранжевым цветом), сгруппированное по широким категориям профессий. Роботы затрагивают большее количество и иные виды рабочих мест, чем одни только большие языковые модели. Хотя воздействию только больших языковых моделей подвержено менее 15% задач по транспортировке и перемещению, при учёте роботов воздействию подвержено около 90% этих задач. Аналогичным образом роботы повышают воздействие в профессиях офисной и административной поддержки, которые в значительной степени связаны с работой за компьютером и лёгкими физическими задачами, почти до 100%. В целом воздействию только больших языковых моделей подвержена примерно половина работы, но при учёте роботов этот показатель возрастает до 81%.
Какую работу большие языковые модели и роботы не могут выполнять сегодня? Рассмотрим рабочие места в сфере личного ухода и обслуживания, для которых воздействию подвержено около 40 % задач. Личное социальное взаимодействие и физический контакт с людьми, с которыми и большие языковые модели, и роботы справляются с трудом, важны для этой работы. Этот пример показывает, что работа с высокой степенью межличностного взаимодействия или работа, требующая деликатных манипуляций, может быть менее подвержена автоматизации в ближайшей перспективе.³³ Такие группы профессий, как установка и ремонт, вспомогательная деятельность в здравоохранении, а также общественные и социальные услуги, также соответствуют этой закономерности, имея относительно низкую подверженность. Хотя большие языковые модели и роботы не могут выполнять эти задачи сегодня, в целом ни одна группа профессий не имеет подверженность менее 40 %. А развитие технологий со временем может сделать возможными новые виды автоматизации.
Задачи, не подверженные воздействию, также помогают описать, что может затруднять автоматизацию работы. Мы группируем формулировки задач, не подверженных воздействию, которые имеют схожий текст, и просим Claude описать их (Приложение C.1). Задачи, не подверженные воздействию больших языковых моделей или роботов сегодня, как правило, требуют практической работы и личного взаимодействия, а иногда регулируются. Задачи в здравоохранении часто сочетают эти особенности, например: «Вводить пациентам лекарственные препараты и наблюдать за реакциями пациентов или побочными эффектами.»
В Приложении C.2 мы изучаем, какие барьеры могут в наибольшей степени препятствовать автоматизации физических задач. Мы спрашиваем Claude, какие существующие сегодня барьеры помешали бы роботам выполнять значительную долю каждой физической задачи, подверженной автоматизации или нет, если бы эти барьеры не были устранены. Мы объединяем их в четыре категории: возможности, предпочтения людей, регулирование и стоимость. Для задач, ограниченных возможностями, мы просим Claude выбрать наиболее важный недостающий навык из следующих: манипулирование, планирование и рассуждение, мобильность и сила, а также восприятие.
Мы обнаруживаем, что возможности и стоимость являются крупнейшими препятствиями для внедрения роботов. Возможности препятствуют внедрению примерно для 70% физических задач. Особенно выделяются способности к манипулированию: половина физических задач не будет автоматизирована в масштабе, если роботы не станут более искусными в прикосновении к объектам и обращении с ними. Недостатки навыков планирования и рассуждения, которые искусственный интеллект, по-видимому, с наибольшей вероятностью улучшит, ограничивают автоматизацию роботами для 8% физических задач. Почти для всех задач также необходимо снижение затрат.
По нашим оценкам, сегодняшние нормативные требования не позволили бы роботам выполнять 14 % физических задач. Регулирование имеет значение для задач в здравоохранении, службах защиты и образовании, но в меньшей степени — для задач по приготовлению пищи, уборке, производству, строительству, ремонту и перемещению материалов, на которые приходится около половины физической работы. Предпочтения людей препятствуют роботам в выполнении четверти задач. Это может быть связано с тем, что люди не доверили бы роботу «Одевать детей и менять подгузники» или потому, что они ценят социальное взаимодействие — «Приветствовать гостей, провожать их к местам и предоставлять им меню и винные карты».}
Если возможности роботов будут быстро развиваться, что будут означать эти результаты? Около 30 % физических задач ограничены либо предпочтениями, либо регулированием. Это означало бы, что большая часть физической работы окажется подверженной воздействию, если роботы станут достаточно способными и экономически эффективными, хотя оставшиеся задачи могут стать слабыми звеньями, замедляющими совокупное ускорение производительности. Неравномерный прогресс в возможностях также может замедлить внедрение, если роботы станут умнее, но по-прежнему не смогут обращаться с объектами так, как это делают люди. Тем не менее более совершенные роботы также могут снизить сопротивление автоматизации, например развеяв опасения по поводу безопасности. Далее мы рассмотрим стоимость роботов — наиболее распространённое препятствие в этих оценках.
Стоимость роботов и их внедрение
Хотя сегодня роботы могут выполнять большую часть физической работы, это может быть экономически невыгодно. Роботов, изготовленных с использованием дорогостоящего оборудования, не так легко копировать и распространять, как программное обеспечение или большие языковые модели. По сравнению с показателями подверженности воздействию больших языковых моделей, которые оценивают возможности, но не затраты, особенно важно различать профессии, подверженные воздействию экономически конкурентоспособных роботов.³⁴
Для каждой подверженной воздействию задачи мы оцениваем ежегодные затраты на выполнение этой задачи роботами на основе конкретных роботов, указанных в наших показателях подверженности задач воздействию. Мы поручаем Claude оценивать затраты, используя поиск в интернете и список роботов, указанных для каждой задачи. Автоматизация задачи, подверженной воздействию E1, может потребовать перепроектирования рабочих мест с учётом требований роботов, тогда как роботы, выполняющие задачи E3, могут использовать дорогостоящие датчики для навигации в неструктурированных средах.
Оценки охватывают полную стоимость внедрения робота для выполнения каждой задачи.³⁵ Чтобы сделать затраты на роботов и труд сопоставимыми, мы сначала просим Claude оценить, какой объём работы человек обычно выполняет в рамках задачи за год. Пекари, которые «Раскатывают, замешивают, режут или формуют тесто», например, производят, по оценкам, 180 000 сформованных изделий в год. Затем Claude оценивает, во сколько роботу обойдётся производство такого же объёма. Поскольку пекари выполняют эту задачу в разных условиях, Claude усредняет затраты на внедрение роботов для розничных, средних и промышленных пекарен. Постоянные затраты пересчитываются в годовом выражении с учётом срока службы оборудования и временной стоимости денег.
Рассчитанные таким образом затраты на выполнение роботом задачи можно сравнить с оплатой труда работника. Мы считаем, что задача подвержена воздействию экономически конкурентоспособных роботов, если затраты на робота для её выполнения ниже затрат на труд, рассчитанных как совокупное вознаграждение по профессии согласно данным BLS, масштабированное на долю времени, затрачиваемого на эту задачу.³⁶ Стандартные экономические модели предсказывают автоматизацию таких задач, хотя с учётом препятствий для внедрения и неопределённости затрат этот показатель носит скорее ориентировочный характер.³⁷ Подробности и пример расчёта затрат робота на задачи см. в Приложении D.1.
Роботы часто выполняют несколько рабочих задач, однако мы оцениваем затраты для отдельных задач в рамках профессии. Простое суммирование затрат по задачам может привести к двойному учёту роботов или недооценке затрат на координацию в реальных условиях внедрения. Мы агрегируем данные по профессии, предоставляя Claude оценки затрат по задачам и запрашивая общую стоимость с учётом устранения избыточности и новых дополнений. Мы считаем, что профессия подвержена воздействию экономически конкурентоспособных роботов, если эта совокупная стоимость роботов ниже её совокупного вознаграждения, масштабированного на долю времени, затрачиваемого на задачи, которые роботы могут выполнять.³⁸
На рисунке 7 показаны пять профессий с высокой физической нагрузкой и оценки затрат на выполнение роботами доступных им задач. Укладчики и упаковщики — крупнейшая профессия, подверженная воздействию экономически конкурентоспособных роботов. Для выполнения задач укладчиков и упаковщиков необходимо несколько роботов, включая тех, которые упаковывают контейнеры, перемещают материалы по складам, визуально проверяют товары, собирают картонные коробки, печатают и наносят этикетки, а также запечатывают упаковки.³⁹ По оценкам, покупка и установка этих роботов обходятся более чем в 2 миллиона долларов, однако они заменяют ежегодный труд примерно 14 работников. Постоянные затраты распределяются примерно на 10-летний срок службы при стоимости капитала 8%. Эксплуатационные расходы, такие как техническое обслуживание, неполный рабочий день человеческого надзора и энергия, доводят ежегодные затраты примерно до 45 000 долларов для замены одного работника-человека в год. Поскольку укладчики и упаковщики тратят 97% своего времени на задачи, которые могут выполнять роботы, и обходятся примерно в 49 000 долларов, роботам выполнение этой работы обходится примерно на 2 500 долларов в год дешевле.
В настоящее время в США занято около 560 000 упаковщиков и фасовщиков. Компании сталкиваются с препятствиями для внедрения, такими как регулирование или ограничения на заимствования, и эти оценки затрат являются приблизительными. Например, по оценкам, роботакси обходятся всего примерно на 7 000 долларов дороже водителей такси, но сталкиваются с регуляторными препятствиями.⁴⁰ Тем не менее риски автоматизации, вероятно, выше для физических рабочих мест, которые могут выполнять конкурентоспособные по затратам роботы. Занятость упаковщиков и фасовщиков сократилась на 22 % с 2015 года. И BLS прогнозирует, что к 2035 году эта профессия потеряет 11-е по величине число рабочих мест среди всех профессий, уступая только сотрудникам исправительных учреждений и 9 профессиям в сфере продаж и офисной работы.⁴¹
Для других профессий, показанных на рисунке 7, роботы стоят гораздо дороже людей, хотя они могут выполнять значительную часть работы. В металлообработке роботы с камерами и искусственным интеллектом могут выполнять сварку автономно.⁴² Но сварщики-люди выполняют множество задач, обеспечивающих сварку, таких как позиционирование крупных металлических деталей, подъём по лестницам для сварки труднодоступных соединений, проверка качества, шлифовка и окончательная обработка материалов. Автоматизация этой работы требует роботов, которые в совокупности стоят примерно в пять раз дороже сварщиков-людей.
Мойщики посуды, наряду с дворниками и уборщиками, получают на 25 000–30 000 долларов меньше, чем сварщики. Но их роботизированные аналоги всё равно стоят в несколько раз дороже. Уборку трудно стандартизировать и оптимизировать, а роботы-уборщики часто работают медленнее людей и ограничены выполнением конкретных задач.⁴³
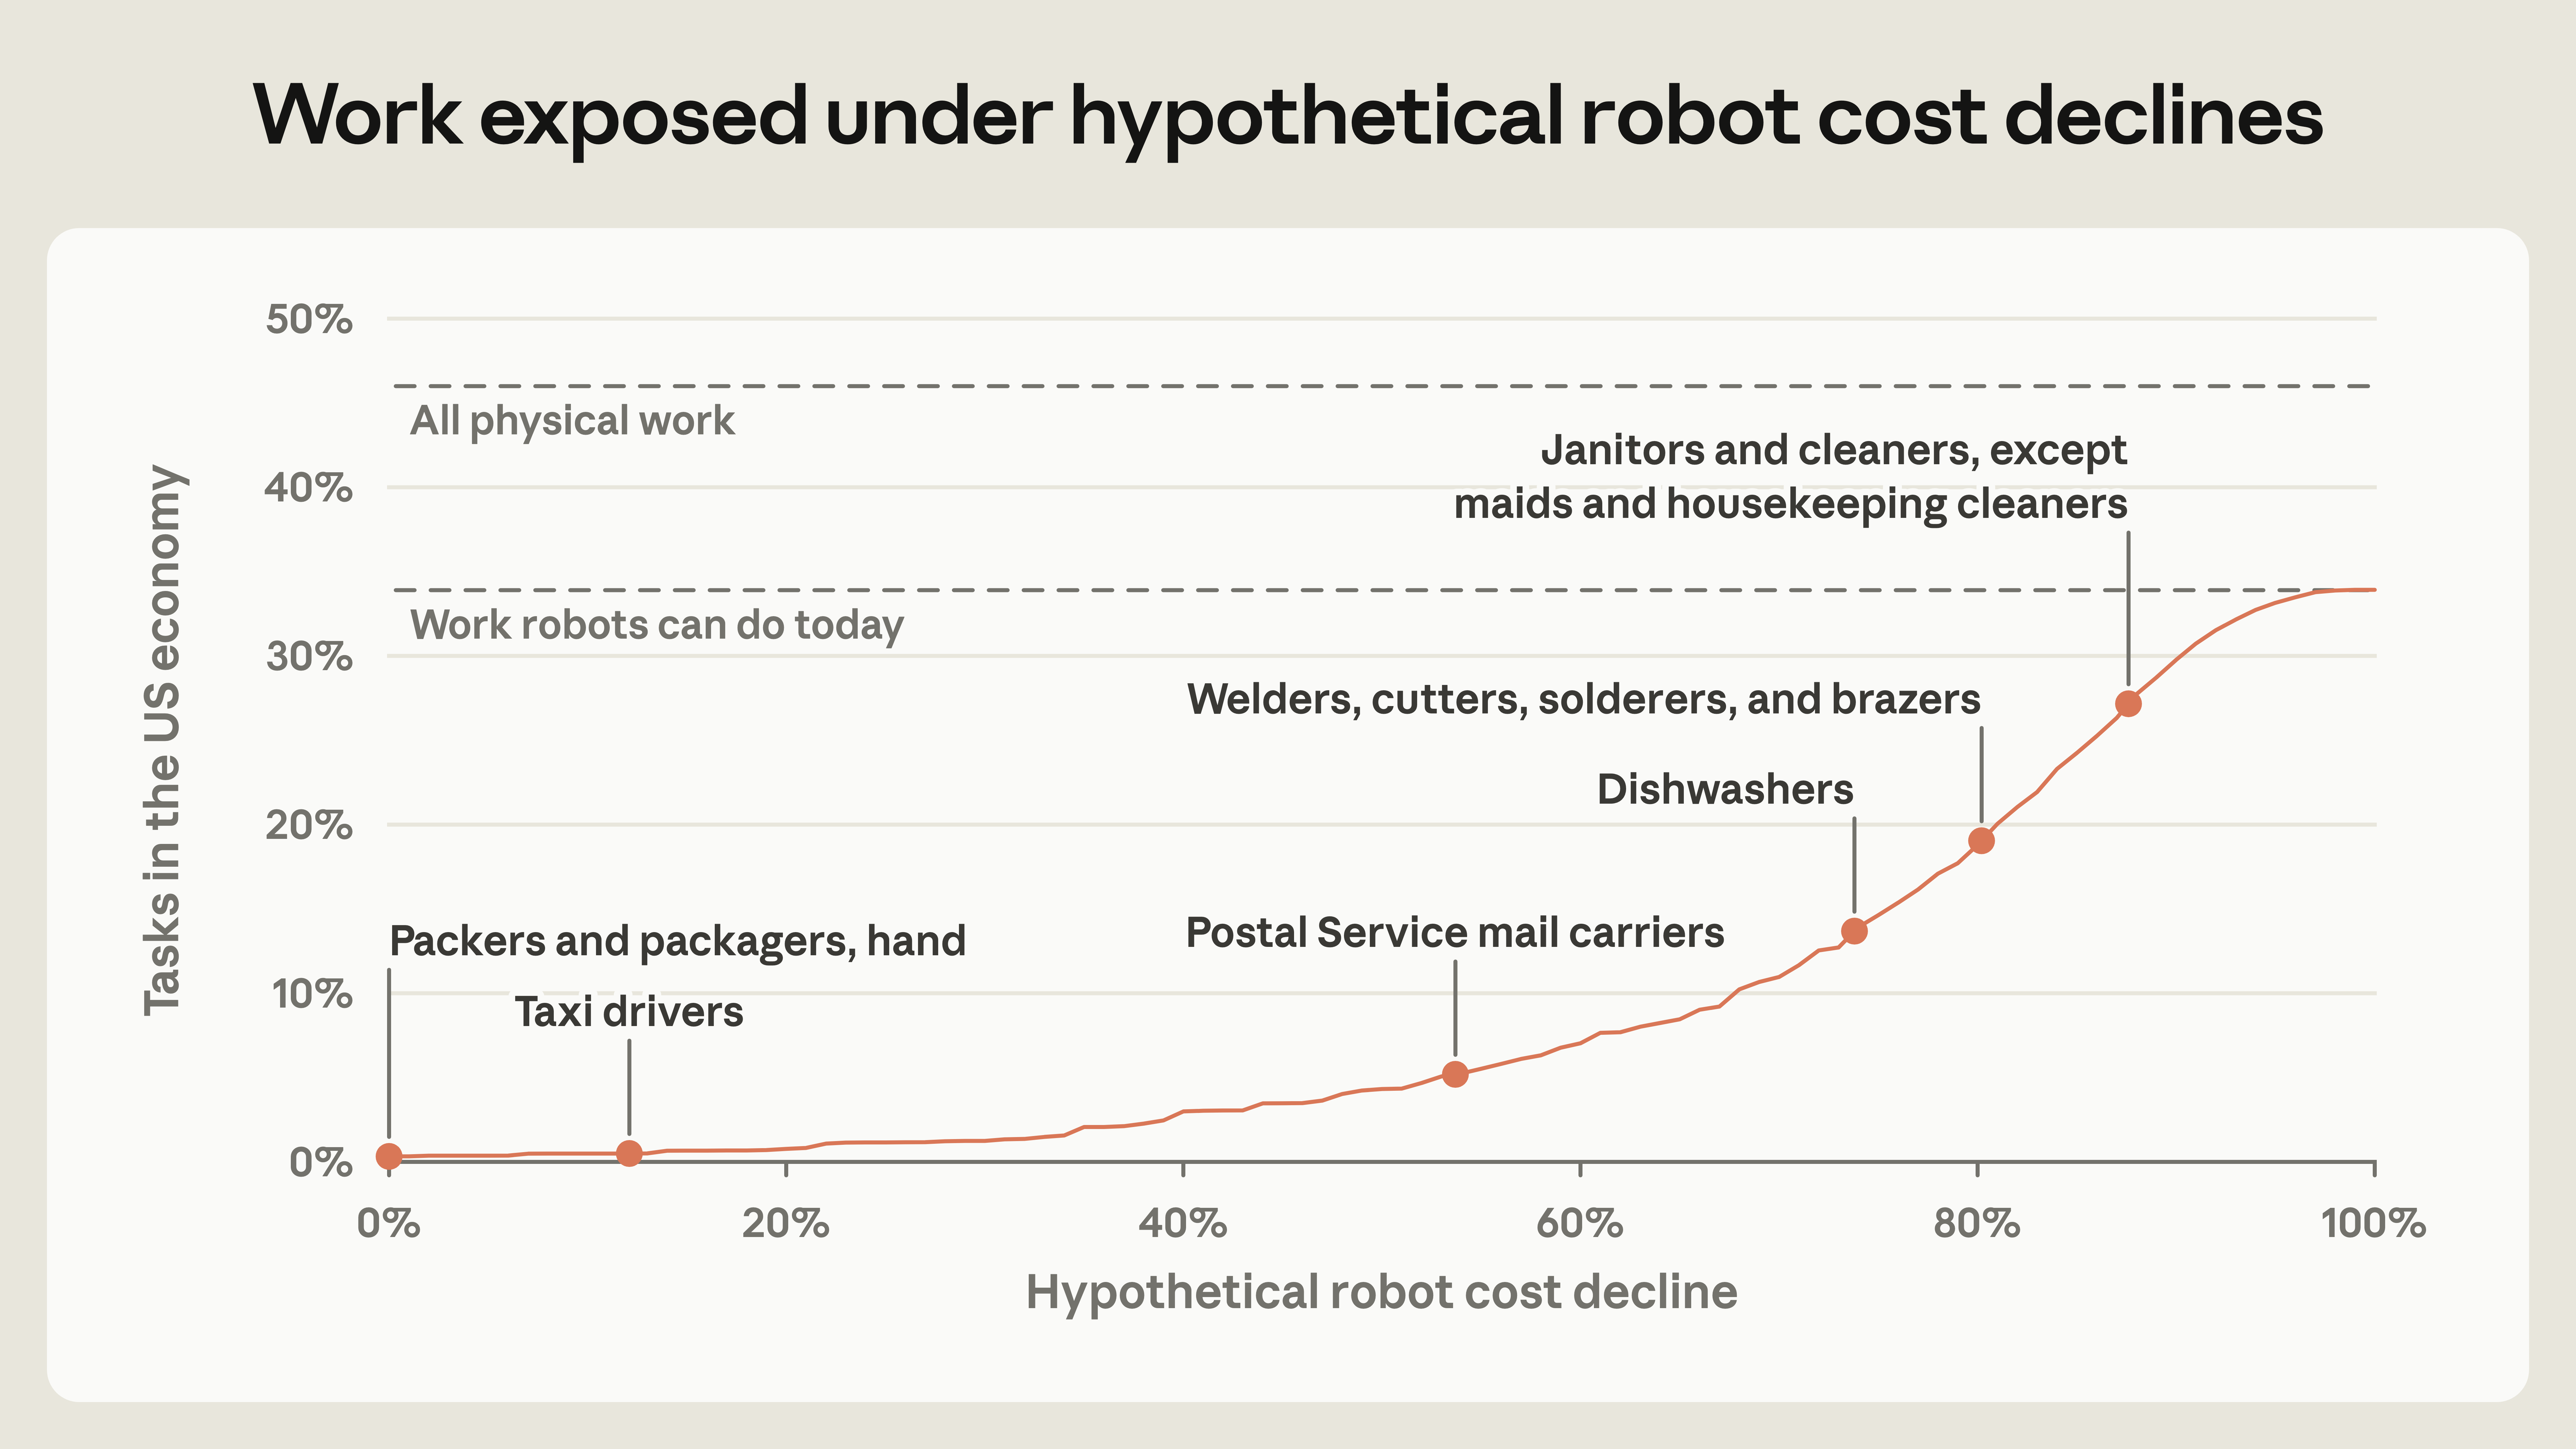
Рисунок 8 обобщает затраты на роботов, отображая подверженность воздействию экономически конкурентоспособных роботов при гипотетическом равномерном снижении стоимости роботов. Например, если бы роботы сегодня стоили на 20% меньше, они были бы экономически конкурентоспособны для физической работы, выполняемой 2,8 миллиона работников. Эти работники в среднем тратят 42% своего времени на работу, подверженную воздействию роботов, что составляет 0,8% всего рабочего времени в экономике. Для справки, отраслевые и государственные данные свидетельствуют о том, что цены на роботов снижались примерно на 3% в год с 1990-х годов. При таких темпах для достижения снижения стоимости на 20% потребовалось бы около семи лет. В приложении E более подробно рассматриваются исторические данные о ценах на роботов.
Хотя роботы теоретически могут выполнять задачи, которые в совокупности составляют 34% всего рабочего времени, сегодня они экономически конкурентоспособны лишь для 0,3%. Тем не менее это включает примерно 300 000 работников, для которых роботы могут выполнять 95% их задач.⁴⁴ Как показывает рисунок 7, сегодня роботы являются экономически конкурентоспособными или близки к этому для упаковщиков и фасовщиков, а также водителей такси, но для большинства других профессий это далеко не так.
Чтобы роботы были конкурентоспособны по затратам для 10% человеческой работы сегодня, их стоимость должна снизиться примерно на 70%. При снижении на 3% в год на это потребуется около 40 лет. Тем не менее возможно, что новые, более способные роботы, такие как гуманоиды, или новые производственные процессы снизят затраты на автоматизацию человеческой работы. Согласно сообщениям, мировое производство могло бы быстро масштабироваться при наличии высокого спроса на гуманоидов и других роботов.⁴⁵
Паритет затрат между людьми и роботами также не обязательно означает высокую безработицу или быстрый экономический рост. Задачи, которые работники всё ещё выполняют, могут стать узкими местами, а эти оценки затрат на роботов часто включают человеческий надзор, обработку исключений или ремонтные работы. Как подчёркивают Acemoglu и Restrepo (2019), а также Jones и Tonetti (2026), автоматизация повышает производительность только после того, как машины становятся значительно дешевле людей, а не при паритете затрат.
Мы применяем эти оценки затрат в двух расширениях. В Приложении D.2 рассчитывается альтернативный показатель подверженности профессий, учитывающий как то, что роботы могут делать, так и то, насколько дёшево они могут это делать. Учёт затрат даёт очень схожее ранжирование рабочих мест по сравнению с нашим основным показателем, ориентированным на возможности, — корреляция рангов составляет 0,95.
В Приложении E также представлены стилизованные сценарии внедрения роботов, если роботы станут дешевле и производительнее. Сценарии опираются на эпизоды инноваций и внедрения промышленных роботов с 1990-х годов, а также на прогнозы аналитиков относительно гуманоидов. Мы фиксируем задачи и заработную плату и спрашиваем, как скоро исторические темпы снижения затрат и роста возможностей сделают роботов конкурентоспособными по затратам.
Чтобы смоделировать, как роботы со временем берут на себя новые виды работы, мы оцениваем степень подверженности 1977 рабочих задач влиянию современных роботов и сравниваем её со степенью подверженности влиянию роботов по состоянию на 1977 год. В 1977 году роботы не могли выполнять 62% физических задач. Современные роботы могут выполнять все эти же задачи, кроме 24%. Со временем это означает, что каждый год роботы становились способны выполнять 2% задач, которые ранее не могли выполнять (см. Приложение B.4).
С учётом ежегодного снижения затрат на 3% роботы не станут конкурентоспособными по затратам для половины физической работы, выполняемой сегодня, до 2085 года. Однако быстрый прогресс в робототехнике может ускорить эти сроки. В сценарии быстрого внедрения, при котором скорректированные с учётом качества затраты снижаются в четыре раза быстрее, а роботы становятся способны выполнять новые задачи вдвое быстрее, роботы становятся конкурентоспособными по затратам для половины физической работы к 2050 году. Автоматизация 90% физической работы, выполняемой сегодня, всё равно занимает 53 года.
Одна оговорка заключается в том, что в наших сценариях к каждой задаче применяется одинаковое снижение стоимости или повышение возможностей, поэтому задачи становятся конкурентоспособными по стоимости в соответствии с сегодняшним ранжированием затрат относительно оплаты труда работников. Это ранжирование отражает широкие экономические стимулы, однако робототехнические компании могут по другим причинам также сначала нацеливаться на определённые возможности. Например, в демонстрациях гуманоидов иногда показывают домашние дела, тогда как производители роботов могут отдавать приоритет фабричной работе, полезной для их собственной деятельности, подобно тому как компании в области искусственного интеллекта отдавали приоритет агентам для программирования.⁴⁶
В целом роботам потребуется поддерживать рекордные темпы снижения цен и улучшения качества в ближайшие десятилетия, чтобы обеспечить быструю физическую автоматизацию. Тем не менее влияние на рабочие места при таких прогнозах затрат менее определённо, поскольку они не учитывают такие факторы, как предпочтения и регулирование, а также эффекты обратной связи, например снижение заработной платы.
Обсуждение
Мы вводим новый показатель подверженности рабочих мест воздействию роботов. Рабочее место подвержено воздействию, когда роботы могут выполнять его задачи. Роботы, работающие как люди, вносят больший вклад в подверженность, чем те, для которых требуется переоборудовать рабочее место, например фабричные роботы.
Мы обнаружили, что рабочие места водителей наиболее подвержены воздействию из-за автономных транспортных средств. Большинство современных роботов не похожи на беспилотные автомобили и работают только в контролируемой среде. Однако роботы могли бы выполнять большую часть физической работы в той или иной мере, хотя для выполнения тех же задач они в несколько раз дороже людей. Рабочие места, подверженные воздействию роботов, существенно отличаются от тех, которые подвержены воздействию больших языковых моделей. Они оплачиваются хуже и требуют больше физических усилий.
Мы надеемся, что эти показатели помогут анализировать физическую автоматизацию по мере того, как искусственный интеллект расширяет возможности роботов. Нынешние закономерности воздействия могут указывать на то, какие рабочие места более способные роботы нарушат завтра. А периодические обновления этой работы могут отслеживать возможности роботов.
Наша шкала воздействия основана на идее о том, что рабочие места подвергаются большему риску, когда современные роботы уже выполняют их в некоторых условиях. Мы обнаружили, что такой способ оценки роботов предсказывает историческое влияние на рынок труда. Однако роботы на базе искусственного интеллекта могут превзойти нашу шкалу и выполнять работу, которую они не могут выполнять сегодня, например обучаясь взбираться по лестницам или более ловко использовать свои руки и захваты.
Многое остаётся неопределённым в вопросе о том, как роботы и искусственный интеллект могут изменить экономику. Прогнозы роста, связанные с искусственным интеллектом, часто предполагают, что физические ограничения, которые роботы могли бы ослабить, будут снижать выгоды от автоматизации когнитивной работы. Мы также не рассматривали, как искусственный интеллект может повлиять на физическую работу без роботов — например, благодаря более точному прогнозированию того, когда заводскому оборудованию потребуется техническое обслуживание. В ближайшей перспективе усилия по отслеживанию последствий искусственного интеллекта могут быть направлены на профессии, подверженные риску, такие как водители и упаковщики на складах, чтобы выявить ранние признаки изменений. В более отдалённой перспективе ключевой вопрос заключается в том, как изменится сама работа — возможно, она станет более социальной и межличностной по мере развития роботов и искусственного интеллекта.
Приложение
Доступно здесь.
Авторы
Рассел Легейт-Янг и Максим Масенков.
Благодарности
James Akl, Tess Cotter, Sholto Douglas, Adam Farina, Megan Giacobetti, Ryan Heller, Johannes Hermle, Zoë Hitzig, Ben Jones, Chad Jones, Anton Korinek, Jan Leike, Eva Lyubich, Peter McCrory, Kerry Persen, Sarah Pollack, Santi Ruiz, Szymon Sacher, Monika Tuchowska, Zhengdong Wang, Heather Whitney, Nathan Wilmers, Kim Withee.
Цитирование
Пожалуйста, цитируйте это следующим образом:
Список литературы
Abraham, Katharine G. и James R. Spletzer, "Являются ли новые рабочие места хорошими рабочими местами?," в Katharine G. Abraham, James R. Spletzer и Michael J. Harper, ред., Труд в новой экономике, University of Chicago Press, 2010, 101-143.
Acemoglu, Daron и David Autor, "Навыки, задачи и технологии: последствия для занятости и заработка," в Справочнике по экономике труда, т. 4B, Elsevier, 2011, 1043-1171.
Acemoglu, Daron, David Autor, David Dorn, Gordon H. Hanson и Brendan Price, "Конкуренция со стороны импорта и великое падение занятости в США в 2000-х годах," Журнал экономики труда, 2016, 34 (S1), S141-S198.
Acemoglu, Daron, Andrea Manera и Pascual Restrepo, "Благоприятствует ли налоговый кодекс США автоматизации?," Доклады Брукингса по экономической деятельности, весна 2020, 231-300.
Асемоглу, Дарон и Паскуаль Рестрепо, "Гонка между человеком и машиной: последствия технологий для роста, долей факторов производства и занятости," American Economic Review, 2018, 108 (6), 1488-1542.
Асемоглу, Дарон и Паскуаль Рестрепо, "Автоматизация и новые задачи: как технологии вытесняют и возвращают труд," Journal of Economic Perspectives, 2019, 33 (2), 3-30.
Асемоглу, Дарон и Паскуаль Рестрепо, "Роботы и рабочие места: свидетельства с рынков труда США," Journal of Political Economy, 2020, 128 (6), 2188-2244.
Асемоглу, Дарон и Паскуаль Рестрепо, "Задачи, автоматизация и рост неравенства в заработной плате в США," Econometrica, 2022, 90 (5), 1973-2016.
Агаскар, Амея, Срирам Сива, Уильям Пикеринг, Кайл О'Брайен, Чарльз Кекех, Александр Ормига Галвао Барбоза, Анг Ли, Брианна Галло Саркер, Алисия Чуа, Маюр Немаде, Чарун Таттаи, Цзямин Ди, Айзек Айенгар, Рамья Дхарур, Дино Кируани, Джимми Эрскин, Тамир Хегази, Скотт Ниекум, Усман А. Хан, Федерико Пекора и Джозеф У. Дарем, "DeepFleet: базовые модели с несколькими агентами для мобильных роботов," arXiv:2508.08574, 2025.
Агьон, Филипп, Бенджамин Ф. Джонс и Чарльз И. Джонс, «Искусственный интеллект и экономический рост», в: Аджай Агравал, Джошуа Ганс и Ави Гольдфарб, ред., Экономика искусственного интеллекта: повестка дня, University of Chicago Press, 2019, 237–282.
Airbus, «Airbus завершает ATTOL полностью автономными лётными испытаниями», пресс-релиз, 29 июня 2020 года. https://www.airbus.com/en/newsroom/press-releases/2020-06-airbus-concludes-attol-with-fully-autonomous-flight-tests
Airbus, «Airbus тестирует новые технологии для улучшения помощи пилотам», пресс-релиз, 12 января 2023 года. https://www.airbus.com/en/newsroom/press-releases/2023-01-airbus-tests-new-technologies-to-enhance-pilot-assistance
Amazon, «Представляем Vulcan: первый робот Amazon с чувством осязания», About Amazon, 7 мая 2025 года. https://www.aboutamazon.com/news/operations/amazon-vulcan-robot-pick-stow-touch
Andreassen, Dag, «Роботизированный успех из Йерена», Норвежский музей науки и технологий, 3 сентября 2024 года. https://www.tekniskmuseum.no/en/stories/a-robotic-success-from-the-fighter
Andrychowicz, Marcin, Bowen Baker, Maciek Chociej, Rafal Józefowicz, Bob McGrew, Jakub Pachocki, Arthur Petron, Matthias Plappert, Glenn Powell, Alex Ray, Jonas Schneider, Szymon Sidor, Josh Tobin, Peter Welinder, Lilian Weng и Wojciech Zaremba, «Обучение ловким манипуляциям в руках», Международный журнал исследований в области робототехники, 2020, 39 (1), 3–20.
Arantes, Ana P., Nadja Bressan, Ludymila R. Borges и Chris A. McGibbon, "Оценка нового адаптивного контроллера реального времени, предоставляющего помощь по мере необходимости, для робот-ассистированной реабилитации верхних конечностей после инсульта," PLOS ONE, 2023, 18 (10), e0292627.
Atalay, Enghin, Phai Phongthiengtham, Sebastian Sotelo и Daniel Tannenbaum, "Эволюция труда в Соединённых Штатах," American Economic Journal: Applied Economics, 2020, 12 (2), 1-34.
Autor, David H., "Почему всё ещё так много рабочих мест? История и будущее автоматизации на рабочем месте," Journal of Economic Perspectives, 2015, 29 (3), 3-30.
Autor, David, Caroline Chin, Anna Salomons и Bryan Seegmiller, "Новые рубежи: происхождение и содержание новых видов работы, 1940-2018," Quarterly Journal of Economics, 2024, 139 (3), 1399-1465.
Autor, David H. и David Dorn, "Рост низкоквалифицированных рабочих мест в сфере услуг и поляризация рынка труда США," American Economic Review, 2013, 103 (5), 1553-1597.
Autor, David H., David Dorn и Gordon H. Hanson, "Китайский синдром: влияние импортной конкуренции на местные рынки труда в Соединённых Штатах," American Economic Review, 2013, 103 (6), 2121-2168.
Autor, David H., Lawrence F. Katz и Alan B. Krueger, "Вычислительное неравенство: изменили ли компьютеры рынок труда?," Quarterly Journal of Economics, 1998, 113 (4), 1169-1213.
Autor, David H., Frank Levy и Richard J. Murnane, "Квалификационное содержание недавних технологических изменений: эмпирическое исследование," Quarterly Journal of Economics, 2003, 118 (4), 1279-1333.
Autor, David, David Mindell и Elisabeth Reynolds, "Труд будущего: создание лучших рабочих мест в эпоху интеллектуальных машин," Рабочая группа Массачусетского технологического института по труду будущего, 2020.
Autor, David H. и Neil Thompson, "Экспертиза," Journal of the European Economic Association, 2025, 23 (4), 1203-1271.
Badger Technologies, «Badger Technologies и магазины Stop & Shop модернизируют робота Марти в более чем 300 точках, чтобы улучшить впечатления покупателей», пресс-релиз, 18 сентября 2023 года. https:\/\/www.badger-technologies.com\/news\/press-releases\/stop-and-shop-upgrade-marty-the-robot.html
Bank of America, «Гуманоидные роботы 101», BofA Global Research, 29 апреля 2025 года.
Банк Японии, «Индекс цен производителей, база 2020 года: роботы [PRCG20_2201350029]», поиск данных временных рядов, 2026 год. https:\/\/www.stat-search.boj.or.jp\/
Баптиста, Эдуарду, Пак Чу Мин и Чэнь Лори, «По словам генерального директора Unitree, роботы готовы к «моменту ChatGPT»», Reuters, 20 августа 2026 года. https:\/\/www.reuters.com\/world\/asia-pacific\/robots-poised-chatgpt-moment-unitree-ceo-says-2026-08-20\/
Billard, Aude и Danica Kragic, "Тенденции и вызовы в роботизированных манипуляциях," Science, 2019, 364 (6446), eaat8414.
Binder, Damon, "ОИИ вызовет промышленный взрыв," AI Frontiers, 11 августа 2026 года. https://ai-frontiers.org/articles/agi-will-set-off-an-industrial-explosion
Bishop, Todd, "Amazon превысила отметку в 1 миллион роботов: вот что они делают," GeekWire, 1 июля 2025 года. https://www.geekwire.com/2025/amazons-robot-workforce-hits-1-million-heres-what-they-all-do/
BMW Group, "BMW Group расширяет использование физического искусственного интеллекта в производстве с проектом Figure 03 в Спартанберге," пресс-релиз, 25 июня 2026 года. https://www.press.bmwgroup.com/global/article/detail/T0458778EN/bmw-group-advances-the-use-of-physical-ai-in-production-with-figure-03-project-in-spartanburg?language=en
Boston Consulting Group, "Революция в робототехнике: следующий большой скачок в производстве," отчёт, сентябрь 2015 года. https://www.bcg.com/publications/2015/lean-manufacturing-innovation-robotics-revolution-next-great-leap-manufacturing
Boston Dynamics, "Stretch," страница продукта, 2026 год. https://bostondynamics.com/products/stretch/
Брукс, Родни, "Почему сегодняшние гуманоиды не научатся ловкости," rodneybrooks.com, 26 сентября 2025 года. https://rodneybrooks.com/why-todays-humanoids-wont-learn-dexterity/
Built Robotics, "Первое в мире полностью автономное решение для рытья траншей," страница продукта Exosystem, 2026 год. https://www.builtrobotics.com/solutions/trenching
Canvas, "Робот для финишной отделки гипсокартона," страница продукта, JLG Industries, 2026 год. https://www.jlg.com/en/canvas
Каццанига, Мауро, Флоренс Жомотт, Лунцзи Ли, Джованни Мелина, Огастес Дж. Пантон, Карло Пиццинелли, Эмма Дж. Рокалл и Марина Мендес Таварес, "Генеративный искусственный интеллект: искусственный интеллект и будущее труда," дискуссионная записка сотрудников МВФ SDN/2024/001, 2024 год.
Chaparro-Rico, Betsy D. M., Daniele Cafolla, Paolo Tortola и Giuseppe Galardi, "Оценка жёсткости, крутящего момента в суставах и диапазона движений для паретических и непаретических нижних конечностей в подострой фазе инсульта с использованием инструментов Lokomat," Прикладные науки/em>, 2020, 10 (18), 6168.
Chen, Jiafeng и Jonathan Roth, "Логарифмы с нулями? Некоторые проблемы и решения," Ежеквартальный журнал экономики/em>, 2024, 139 (2), 891-936.
Клиника Кливленда, "Роботизированная хирургия da Vinci," Библиотека здоровья, последнее обновление — 29 апреля 2025 года. https:\/\/my.clevelandclinic.org\/health\/treatments\/16908-da-vinci-surgery/a>
Cockburn, Iain M., Rebecca Henderson и Scott Stern, "Влияние искусственного интеллекта на инновации: поисковый анализ," в Ajay Agrawal, Joshua Gans и Avi Goldfarb, ред., Экономика искусственного интеллекта: программа действий/em>, Издательство Чикагского университета, 2019, 115-146.
Свод федеральных нормативных актов, «Состав лётного экипажа», 14 CFR 121.385, получено 21 сентября 2026 года. https://www.ecfr.gov/current/title-14/section-121.385
CORDIS, «Автоматизированная система упаковки свежего мяса с сокращением отходов/излишков, времени обработки, участия человека и загрязнения (AUTOMEATIC)», Европейская комиссия, грантовое соглашение 775913, сводка периодической отчётности, 2018 год. https://cordis.europa.eu/project/id/775913
Counterpoint Research, «Мировые поставки гуманоидных роботов выросли почти на 300 % в годовом исчислении в первом полугодии 2026 года благодаря коммерческому внедрению», 20 августа 2026 года. https://counterpointresearch.com/en/insights/global-humanoid-robot-shipments-soar-nearly-300-percent-yoy-in-h1-2026
Дэвидсон, Том и Роуз Хадшар, «Промышленный взрыв», Forethought Research, май 2025 года. https://www.forethought.org/research/the-industrial-explosion
Дэвидсон, Том, Бэзил Хэлперин, Томас Хоулден и Антон Коринек, «Когда автоматизация исследований приводит к взрывному росту?», рабочая статья EconTAI, январь 2026 года. https://www.econtai.org/research/AutomatingAIResearch.pdf
Деминг, Дэвид Дж., «Растущее значение социальных навыков на рынке труда», Ежеквартальный журнал экономики, 2017, 132 (4), 1593–1640.
Денен, Жан-Станислас и Ян Ривьер, «Насколько быстро может масштабироваться производство роботов?», Epoch AI, апрель 2026 года. https://epoch.ai/publications/how-fast-could-robot-production-scale-up
Дранкхан, Холли, «Развитие роботизированных распылителей для сосков снижает затраты и трудозатраты», Progressive Dairy, 30 сентября 2016 года. https://www.agproud.com/articles/28362-developments-in-robotic-teat-sprayers-cut-costs-and-labor
Dürr Group, «Идеально видеть и управлять автомобилем с x-light и x-wheel», журнал duerrmore, 13 ноября 2018 года. https://www.durr-group.com/en/duerrmore/2019/autonomous-driving/x-light-and-x-wheel
Элунду, Тина, Сэм Мэннинг, Памела Мишкин и Дэниел Рок, «GPT — это GPT: потенциал воздействия больших языковых моделей на рынок труда», Science, 2024, 384 (6702), 1306–1308.
Epiroc, «Автономная обработка материалов: важнейший шаг к шахте будущего», история клиента, 17 апреля 2024 года. https://www.epiroc.com/en-me/customer-stories/2024/autonomous-material-handling-a-crucial-step-toward-the-mine-of-the-future
Ewing, Jack, «Роботы, которые ходят и разговаривают, приходят на автомобильные заводы», The New York Times, 11 августа 2026 года. https://www.nytimes.com/2026/08/11/business/humanoid-robots-car-factories.html
Fabrico, «Затраты на техническое обслуживание как процент от восстановительной стоимости активов: ориентир, который не оставляет места для оправданий», блог, 26 июня 2026 года. https://www.fabrico.io/blog/maintenance-cost-as-percent-of-rav/
Федеральное управление гражданской авиации (FAA), "Рамочная структура безопасности для автоматизации воздушных судов," сентябрь 2025 года. https://www.faa.gov/aircraft/air_cert/step/safety_framework_aircraft_automation
Fine, Sidney A., "Структура функций работника," Журнал персонала и профессиональной ориентации, 1955, 34 (2), 66-73.
Fine, Sidney A. и Wretha W. Wiley, Введение в функциональный анализ работы, Каламазу, Мичиган: Институт исследований занятости имени У. Э. Апджона, 1971.
Firoozi, Roya, Johnathan Tucker, Stephen Tian, Anirudha Majumdar, Jiankai Sun, Weiyu Liu, Yuke Zhu, Shuran Song, Ashish Kapoor, Karol Hausman, Brian Ichter, Danny Driess, Jiajun Wu, Cewu Lu и Mac Schwager, "Базовые модели в робототехнике: применения, вызовы и будущее," Международный журнал исследований робототехники, 2025, 44 (5), 701-739.
Fori Automation, страница продукта «Системы инструментов для схождения колёс», 2025. https:\/\/foriauto.com\/our-products\/end-of-line\/alignment-systems\/wheel-alignment-systems\/toe-tool-systems
Frey, Carl Benedikt и Michael A. Osborne, «Будущее занятости: насколько профессии подвержены компьютеризации?», Технологическое прогнозирование и социальные изменения, 2017, 114, 254–280.
Friedel, William C., Jr., Thomas S. Bettencourt и Daniel L. Freeman, «Сбор томатов с применением электронной сортировки», патент США 4,033,099, выдан 5 июля 1977 года. https:\/\/patents.google.com\/patent\/US4033099A\/en
Friedel, William C., Jr. и Charles F. Dietz, «Система сортировки при сборе томатов», патент США 4,118,311, выдан 3 октября 1978 года. https:\/\/patents.google.com\/patent\/US4118311A\/en
Голдман, Шэрон, «Год назад Дженсен Хуанг из Nvidia заявил, что „момент ChatGPT“ для робототехники уже не за горами. Теперь он говорит, что он „почти наступил“. Но так ли это?», Fortune, 6 января 2026 года. https://fortune.com/2026/01/06/nvidia-jensen-huang-chatgpt-moment-for-robotics/
Гонсалес Уарте, Хавьер, Майте Ортис де Зарате и Айтор Ибаргурен, «Решение для программирования роботов на основе САПР для производства жгутов проводов в авиационной отрасли», Robotics, 2023, 12 (5), 130.
Грец, Георг и Гай Майклс, «Роботы на работе», Review of Economics and Statistics, 2018, 100 (5), 753–768.
Gridwise, «Как роботакси влияют на оплату труда водителей в городах с автономными транспортными средствами?», блог, август 2025 года. https://gridwise.io/blog/how-are-robotaxis-affecting-driver-pay-in-av-cities
Хирш, Барри Т., Дэвид А. Макферсон и Уильям Э. Ивен, «Членство в профсоюзах, охват и заработки по данным CPS» [набор данных], Unionstats.com, 2026. https://unionstats.com/
Хонеркамп, Пакстон, «В условиях раскола между Uber и Waymo в столице страны разворачивается ключевая трудовая борьба вокруг автономных транспортных средств», CNBC, 1 августа 2026 года. https://www.cnbc.com/2026/08/01/uber-waymo-autonomous-vehicle-regulation.html
Хаффман, Уоллес Э., «Состояние трудосберегающей механизации при сборе фруктов и овощей в США», Choices, 2012, 27 (2). https://www.choicesmagazine.org/choices-magazine/theme-articles/immigration-and-agriculture/the-status-of-labor-saving-mechanization-in-us-fruit-and-vegetable-harvesting
Хумлум, Андерс, «Внедрение роботов и динамика рынка труда», исследовательская работа Исследовательского подразделения фонда Rockwool 175, 2021.
Хван, Джи-Джинг, Руншэн Сюй, Хьюберт Лин, Вэй-Чжи Хун, Цзинвэй Цзи, Кристи Чхве, Ди Хуан, Тун Хэ, Пол Ковингтон, Бенджамин Сапп, Инь Чжоу, Джеймс Го, Драгомир Ангелов и Минсин Тан, «EMMA: сквозная мультимодальная модель для автономного вождения», Труды по исследованиям машинного обучения, 2025.
Ибарс, Хулиан, Цзе Тан, Челси Финн, Мринал Калакришнан, Питер Пастор и Сергей Левин, «Как обучить Вашего робота с помощью глубокого обучения с подкреплением: уроки, которые мы извлекли», Международный журнал исследований робототехники, 2021, 40 (4-5), 698-721.
Ingenia, «Роботы для сбора фруктов», выпуск 93, декабрь 2022 года. https://www.ingenia.org.uk/articles/fruit-picking-robots/
Международная организация по стандартизации (ISO), «Робототехника — словарь», ISO 8373:2021, Женева, 2021.
Джарретт, Козетт, «12 интересных фактов о роботах на базе искусственного интеллекта, которые помогают доставлять Ваши посылки Amazon», About Amazon, 11 декабря 2023 года. https:\/\/www.aboutamazon.com\/news\/operations\/amazon-robotics-cool-facts
Джонс, Чарльз И. и Кристофер Тонетти, «Прошлая автоматизация и будущее искусственного интеллекта: как слабые звенья сдерживают взрывной рост», рабочая статья, Стэнфордский университет, 2026 год. https:\/\/web.stanford.edu\/~chadj\/JonesTonetti_Automation.pdf
Юркат, Анне, Райнер Клумп и Флориан Шнайдер, «Отслеживание распространения роботов: обзор базы данных IFR и её применения», статья MPRA 111812, Мюнхенский личный архив RePEc, октябрь 2021 года. https:\/\/mpra.ub.uni-muenchen.de\/111812\/
Кац, Лоуренс Ф. и Кевин М. Мерфи, "Изменения в относительной заработной плате, 1963–1987 годы: факторы предложения и спроса," Ежеквартальный журнал экономики, 1992, 107 (1), 35-78.
Kawasaki Robotics, "На переднем крае автоматизации FRP: инновации в процессах напыления и резки, впервые внедрённые KADO × IEC," тематическое исследование, 2026. https://kawasakirobotics.com/case-studies/at-the-forefront-of-frp-automation-spray-up-and-cutting-process-innovations-pioneered-by-kado-x-iec/
Кемп, Чарльз С., Аарон Эдсингер и Эдуардо Торрес-Хара, "Проблемы роботизированного манипулирования в среде, населённой людьми," Журнал IEEE по робототехнике и автоматизации, 2007, 14 (1), 20-29.
Ким, Му Джин, Карл Перч, Сиддхарт Карамчетти, Тед Сяо, Ашвин Балакришна, Сурадж Наир, Рафаэль Рафайлов, Итан П. Фостер, Паннаг Р. Санкети, Цюань Вуонг, Томас Коллар, Бенджамин Берчфил, Расс Тедрейк, Дорса Садиг, Сергей Левин, Перси Лян и Челси Финн, "OpenVLA: Модель «зрение-язык-действие» с открытым исходным кодом," в Трудах 8-й конференции по обучению роботов (CoRL 2024), Труды исследований в области машинного обучения, 2025, 270, 2679-2713.
Кобер, Йенс, Дж. Эндрю Багнелл и Ян Петерс, "Обучение с подкреплением в робототехнике: обзор," Международный журнал исследований в области робототехники, 2013, 32 (11), 1238-1274.
Коган, Леонид, Димитрис Папаниколау, Лоуренс Д. У. Шмидт и Брайан Сигмиллер, "Технологии и вытеснение рабочей силы: свидетельства связи патентов с данными на уровне работников," Рабочий документ NBER 31846, 2023.
Крёмер, Оливер, Скотт Никум и Джордж Конидарис, "Обзор обучения роботов для манипулирования: проблемы, представления и алгоритмы," Журнал исследований в области машинного обучения, 2021, 22 (30), 1-82.
Линк, Альберт Н., Закари Т. Оливер и Алан С. О'Коннор, "Экономический анализ потребностей в технологической инфраструктуре для передового производства: передовая робототехника и автоматизация," NIST GCR 16-005, Национальный институт стандартов и технологий, август 2016 года. https://doi.org/10.6028/NIST.GCR.16-005
Лиз, Джереми и Фабьен Постель-Вине, "Многомерные навыки, сортировка и накопление человеческого капитала," Американское экономическое обозрение, 2020, 110 (8), 2328-2376.
Людвиг, Йенс, Сендхил Маллайнатан и Ашеш Рамбачан, "Большие языковые модели: прикладная эконометрическая основа," Рабочая статья NBER 33344, 2025.
Лунг, Натали, "План Нью-Йорка по роботакси свернули из-за неудачи в расширении Waymo," Bloomberg News, 19 февраля 2026 года. https://www.bloomberg.com/news/articles/2026-02-19/new-york-s-robotaxi-plan-pulled-in-setback-to-waymo-expansion
Madrigal, Alexis C., "Внутри секретного мира Waymo по обучению беспилотных автомобилей," The Atlantic, 23 августа 2017 года. https://www.theatlantic.com/technology/archive/2017/08/inside-waymos-secret-testing-and-simulation-facilities/537648/
Mason, Matthew T., "К роботизированному манипулированию," Ежегодный обзор управления, робототехники и автономных систем, 2018, 1, 1–28.
Massenkoff, Maxim и Peter McCrory, "Влияние искусственного интеллекта на рынок труда: новый показатель и предварительные данные," Anthropic, 5 марта 2026 года. https://www.anthropic.com/research/labor-market-impacts
Mayekawa, "Машины для обвалки," страница продукта, 2026a. https://mayekawa.com/products/deboning_machines/
Mayekawa, «Снижение рабочей нагрузки с помощью надёжной технологии обвалки и стабилизация производства для удовлетворения рыночного спроса на свинину», With Mayekawa, 2026b (без даты; получено 29 сентября 2026 года). https:\/\/mayekawa.com\/with\/stories\/hamdas\/
McKinsey & Company, «Будущее робототехники: интеллектуальная, адаптивная и работающая в Вашей команде», The Next Normal, 2026. https:\/\/www.mckinsey.com\/featured-insights\/the-next-normal\/robotics
Metzger, Jean-Claude, Olivier Lambercy, Antonella Califfi, Daria Dinacci, Claudio Petrillo, Paolo Rossi, Fabio M. Conti и Roger Gassert, «Выбор и адаптация сложности упражнений на основе оценки в роботизированной терапии: пилотное исследование с использованием робота для реабилитации кисти», Журнал нейроинженерии и реабилитации, 2014, 11, 154.
Moravec, Hans, Дети разума: будущее интеллекта роботов и человека, Кембридж, Массачусетс: Издательство Гарвардского университета, 1988.
Morgan Stanley, «Ожидается, что рынок гуманоидных роботов достигнет 5 триллионов долларов к 2050 году», 14 мая 2025 года. https://www.morganstanley.com/insights/articles/humanoid-robot-market-5-trillion-by-2050
Morgan Stanley Research, «Гуманоиды: инвестиционные последствия воплощённого искусственного интеллекта», отчёт, 26 июня 2024 года.
Navas-Reascos, Gabriel E., David Romero, Johan Stahre и Alberto Caballero-Ruiz, «Процесс сборки жгутов проводов при поддержке коллаборативных роботов: обзор литературы и призыв к исследованиям и разработкам», Робототехника, 2022, 11 (3), 65.
Nissyoku Shimbun, «前川製作所が豚もも肉脱骨ロボット「ハムダス」発売» [Mayekawa выпускает робота HAMDAS для обвалки свиных окороков], Nihon Shokuryo Shimbun, 14 сентября 1998 года. https://news.nissyoku.co.jp/news/nss-8423-0032
Ойцман, Майк, «Pharm Robotics развивает автоматизированное здравоохранение молочных коров», The Robot Report, 13 июля 2025 года. https://www.therobotreport.com/pharm-robotics-advances-automated-dairy-cow-healthcare/
Oxmaint, «Бюджетирование технического обслуживания в пищевом производстве: планирование, ориентиры и контроль затрат», 28 марта 2026 года. https://oxmaint.com/industries/food-manufacturing/food-manufacturing-maintenance-budgeting-benchmarks-cost-control
Паллоттино, Лючия, «Робототехника для складов и логистики: технологии, вызовы и будущие направления», Ежегодный обзор систем управления, робототехники и автономных систем, 2026, 9, 377–401.
Поланьи, Майкл, Неявное измерение, Гарден-Сити, Нью-Йорк: Doubleday, 1966 год.
Пумакай, Уилберт, Ишика Сингх, Цзяфэй Дуань, Ранжай Кришна, Джесси Томасон и Дитер Фокс, "КОЛИЗЕЙ: эталон для оценки обобщения в роботизированных манипуляциях," arXiv:2402.08191, 2024.
Reuters, "Познакомьтесь со SwagBot — роботом-пастухом для крупного рогатого скота на базе искусственного интеллекта, предотвращающим деградацию почвы," Rappler, 12 декабря 2024 года. https://www.rappler.com/technology/innovations/swagbot-artificial-intelligence-powered-robot-cattle-herder/
Ривьер, Янн и Жан-Станислас Денен, "Где работает автономность: оценка возможностей роботов в 2026 году," Epoch AI, 2026. https://epoch.ai/publications/where-autonomy-works-evaluating-robot-capabilities-in-2026
Роббинс, Джейкоб, "Apptronik привлекает 520 миллионов долларов США, поскольку венчурное финансирование гуманоидной робототехники выросло на 300%," PitchBook News, 11 февраля 2026 года. https:\/\/pitchbook.com\/news\/articles\/apptronik-raises-520m-as-vc-funding-for-humanoid-robotics-explodes-300
The Robot Report, "Path Robotics привлекает 100 миллионов долларов США для автоматизации сварки," 28 октября 2024 года. https:\/\/www.therobotreport.com\/path-robotics-raises-100m-to-automate-welding\/
The Robot Report, "Okibo открывает штаб-квартиру в Нью-Джерси и запускает робота EG7 на рынке США," 11 апреля 2025 года. https:\/\/www.therobotreport.com\/okibo-opens-new-jersey-hq-and-launches-eg7-robot-in-u-s-market\/
Rosen, C. A., «Машинное зрение и робототехника: промышленные требования», в George G. Dodd и Lothar Rossol, ред., Компьютерное зрение и роботы на основе датчиков, Springer, 1979, 3–22.
SAE International, «Таксономия и определения терминов, относящихся к системам автоматизации вождения для дорожных механических транспортных средств», рекомендуемая практика SAE J3016_202104, апрель 2021 года.
Sandvik, «Sandvik представляет AutoMine AutoLoad 2.0 для улучшенной автономной загрузки ковша», пресс-релиз, 14 июня 2023 года. https://www.mining.sandvik/en/news-and-media/news-archive/2023/06/sandvik-introduces-automine-autoload-2.0-for-improved-autonomous-bucket-loading
Schenck RoTec, «Линии сборки колёс: индивидуальные и комплексные решения», страница продукта, 2025 год. https://www.schenck-rotec.com/en-us/product/wheel-assembly-lines/
Scoop, «„Золотая возможность“ для Scott Technology совместно с Silver Fern Farms», объявление Scott Technology, 14 сентября 2022 года. https:\/\/www.scoop.co.nz\/stories\/BU2209\/S00201\/golden-opportunity-for-scott-technology-with-silver-fern-farms.htm
Simbe Robotics, «Tally», страница продукта, 2026 год. https:\/\/www.simberobotics.com\/store-intelligence\/tally
Statista, «Средняя розничная цена на электроэнергию для промышленных потребителей в Соединённых Штатах с 1970 по 2025 год», 28 апреля 2026 года. https:\/\/www.statista.com\/statistics\/190680\/us-industrial-consumer-price-estimates-for-retail-electricity-since-1970\/
Суреш, Судхаршан, Хаочжи Ци, Тинфань У, Таоша Фань, Луис Пинеда, Майк Ламбета, Джитендра Малик, Мринал Калакришнан, Роберто Каландра, Майкл Каесс, Джозеф Ортис и Мустафа Мукадам, "NeuralFeels с нейронными полями: визуально-тактильное восприятие для манипулирования в руке," Научная робототехника, 2024, 9 (96), eadl0628.
Сванберг, Майя, Вэньсу Ли, Мартин Флеминг, Брайан Гёринг и Нил Томпсон, "За пределами воздействия искусственного интеллекта: какие задачи экономически эффективно автоматизировать с помощью компьютерного зрения?," рабочий документ MIT FutureTech, январь 2024 года. https://futuretech.mit.edu/publication/beyond-ai-exposure-which-tasks-are-cost-effective-to-automate-with-computer-vision
Tamkin, Alex, Miles McCain, Kunal Handa, Esin Durmus, Liane Lovitt, Ankur Rathi, Saffron Huang, Alfred Mountfield, Jerry Hong, Stuart Ritchie, Michael Stern, Brian Clarke, Landon Goldberg, Theodore R. Sumers, Jared Mueller, William McEachen, Wes Mitchell, Shan Carter, Jack Clark, Jared Kaplan и Deep Ganguli, "Clio: анализ реального использования ИИ с сохранением конфиденциальности," arXiv:2412.13678, 2024.
Tamkin, Alex и Peter McCrory, "Оценка прироста производительности от ИИ на основе разговоров с Claude," Anthropic, 2025. https:\/\/www.anthropic.com\/research\/estimating-productivity-gains
Tedrake, Russ, Роботизированные манипуляции: восприятие, планирование и управление, конспекты курса MIT 6.421, 2026. http:\/\/manipulation.mit.edu
Telexistence, «Telexistence начнёт устанавливать ИИ-робота «TX SCARA» в 300 магазинах FamilyMart», пресс-релиз, 10 августа 2022 года. https://tx-inc.com/en/blog/2022/08/10/11737/
Thomas, Charlotte, «Восстание роботов», METSTRADE, 23 октября 2023 года. https://www.metstrade.com/news/superyacht/rise-of-the-robots
Trammell, Philip и Anton Korinek, «Экономический рост в условиях преобразующего ИИ», Ежегодный обзор экономики, 2026, 18, 589–611.
Transformation Hub Wiring Harness, «Конкурс по робототехнике 2026», 2026 год. https://www.leitungssatz-hub.de/en/robotik-challenge/robotik-challenge-2026/
UBS, «Готов ли мир к 1 млрд роботов?», UBS Global Research Q-Series, 17 июня 2025 года.
Мичиганский университет, "U-M открывает испытательную среду Mcity для подключённых и беспилотных транспортных средств," Michigan Engineering News, 20 июля 2015 года. https:\/\/news.engin.umich.edu\/2015\/07\/u-m-opens-mcity-test-environment-for-connected-and-driverless-vehicles\/
Бюро экономического анализа США (BEA), "Индексы цен на частные фиксированные инвестиции в оборудование по типам: компьютеры и периферийное оборудование [B935RG3A086NBEA]," таблица NIPA 5.5.4, получено из FRED, Федерального резервного банка Сент-Луиса, 2026 год. https:\/\/fred.stlouisfed.org\/series\/B935RG3A086NBEA
Бюро статистики труда США (BLS), «Новая методология оценки отработанных часов для измерения производительности труда в США», техническая записка Управления производительности и технологий, 3 ноября 2022 года. https://www.bls.gov/productivity/technical-notes/labor-productivity-hours-worked-method-using-ces-all-employee-hours-nov-2022.htm
Бюро статистики труда США (BLS), «Статистика занятости и заработной платы по профессиям (OEWS): национальные оценки занятости и заработной платы по профессиям за май 2025 года», 2025 год. https://www.bls.gov/oes/tables.htm
Бюро статистики труда США (BLS), «Индекс потребительских цен для всех городских потребителей: новые транспортные средства, среднее значение по городам США, без сезонной корректировки [CUUR0000SETA01]», 2026a. https://www.bls.gov/cpi/
Бюро трудовой статистики США (BLS), "Уровень занятости — сельское хозяйство и смежные отрасли [LNS12034560] и уровень занятости [CE16OV]," Текущее обследование населения, получено из FRED, Федеральный резервный банк Сент-Луиса, 2026b. https://fred.stlouisfed.org/series/LNS12034560
Бюро трудовой статистики США (BLS), "Статистика занятости и заработной платы по профессиям: часто задаваемые вопросы," 2026c, получено 21 сентября 2026 года. https://www.bls.gov/oes/oes_ques.htm
Бюро переписи населения США, "Ежегодное обследование капитальных расходов: расходы на роботизированное оборудование, 2019–2022 гг.," 2024. https://www.census.gov/programs-surveys/aces.html
Управление генерального инспектора Министерства транспорта США, "Усиленный надзор Федерального управления гражданской авиации мог бы снизить опасности, связанные с расширением использования автоматизации кабины экипажа," отчёт об аудите AV-2016-013, 7 января 2016 года. https://www.oig.dot.gov/sites/default/files/FAA%20Flight%20Decek%20Automation_Final%20Report%5E1-7-16.pdf
Vitiello, V., K.-W. Kwok и G.-Z. Yang, "Введение в роботизированную малоинвазивную хирургию (MIS)," в Paula Gomes, ред., Медицинская робототехника: малоинвазивная хирургия, Woodhead Publishing, 2012, 1–40.
Wallace, Neal, "Робот-мясник окупается в долларах на тушу," Farmers Weekly (Новая Зеландия), 30 сентября 2022 года. https://www.farmersweekly.co.nz/technology/butcher-bot-pays-off-in-dollars-per-carcase/
Уоллес, Нил, «Один гигантский СКАЧОК для роботизированного мясоперерабатывающего производства», Farmers Weekly (Новая Зеландия), 22 апреля 2024 года. https://www.farmersweekly.co.nz/technology/one-giant-leap-for-robo-meatworks/
Ван, Ханьчэнь, Тяньфань Фу, Юаньци Ду, Вэньхао Гао, Кэсинь Хуан, Цзымин Лю, Паял Чандак, Шэнчао Лю, Питер Ван Катвейк, Андрея Дик, Анима Анандкумар, Карианна Берген, Карла П. Гомес, Ширли Хо, Пушмит Кохли, Джоан Лейзенби, Юре Лесковец, Те-Янь Лю, Арджун Манрай, Дебора Маркс, Бхарат Рамсундаар, Лэ Сун, Цзимэн Сунь, Цзянь Тан, Петар Величкович, Макс Веллинг, Линьфэн Чжан, Коннор У. Коули, Йошуа Бенджио и Маринка Зитник, «Научные открытия в эпоху искусственного интеллекта», Nature, 2023, 620, 47–60.
Waste360, "Вопросы и ответы: Матанья Хоровиц из AMP о внедрении искусственного интеллекта в мир переработки отходов и развитии технологий," ноябрь 2023 года. https://www.waste360.com/waste-recycling/q-a-amp-s-matanya-horowitz-on-bringing-ai-to-the-recycling-and-how-the-tech-is-advancing
WATTAgNet, "Новое поколение автоматизированных машин для обвалки," 1 октября 2018 года. https://www.wattagnet.com/broilers-turkeys/processing-slaughter/article/15526256/the-new-generation-of-automated-deboning-machines-wattagnet
Уэбб, Майкл, "Влияние искусственного интеллекта на рынок труда," рабочая статья, Стэнфордский университет, 2020 год.
Wessling, Brianna, "Благодаря новому финансированию Monumental планирует вывести своих строительных роботов на рынок США," The Robot Report, 17 июля 2026 года. https://www.therobotreport.com/with-new-funding-monumental-plans-bring-construction-robots-u-s/
Wishart-Smith, Heather, "Built Robotics представляет автономного робота для забивки свай, ускоряющего внедрение солнечной энергетики," Forbes, 20 марта 2023 года. https://www.forbes.com/sites/heatherwishartsmith/2023/03/20/built-robotics-unveils-autonomous-pile-driving-robot-expediting-solar-rollout/
Yotzov, Ivan, Jose Maria Barrero, Nicholas Bloom, Philip Bunn, Steven J. Davis, Kevin M. Foster, Aaron Jalca, Brent H. Meyer, Paul Mizen, Michael A. Navarrete, Pawel Smietanka, Gregory Thwaites и Ben Zhe Wang, «Данные фирм об искусственном интеллекте», рабочая статья NBER 34836, 2026. https:\/\/doi.org\/10.3386\/w34836
Yu, Zhen, Jingyu Wang, Ting Zuo, James Alm, Xun Li и Xue Li, «Роботакси снижают доход водителей такси», Коммуникации в области гуманитарных и социальных наук, 2026, 13, статья 629.
Zeira, Joseph, «Работники, машины и экономический рост», Ежеквартальный журнал экономики, 1998, 113 (4), 1091–1117.
Ziemerink, Jan, «Как успешно управлять автоматическими кормушками для телят», презентация Förster-Technik North America, Vita Plus, 2018. https:\/\/www.vitaplus.com\/wp-content\/uploads\/2018\/06\/Successfull-Calfraising_with-Auto-feeders2018_2.pdf
Источники данных
Althobaiti, Shahad, Ahmad Alabdulkareem, Judy Hanwen Shen, Iyad Rahwan, Morgan Frank, Esteban Moro и Alex Rutherford. "Словарь названий" [набор данных]. Harvard Dataverse, 2022. https:\/\/doi.org\/10.7910\/DVN\/DQW8IP
Autor, David, Caroline Chin, Anna Salomons и Bryan Seegmiller. Данные для воспроизведения: "Новые горизонты: происхождение и содержание новой работы, 1940–2018 гг." Harvard Dataverse, V1.1, 2024. https:\/\/doi.org\/10.7910\/DVN\/7RYD2E, получено 30–31 июля 2026 г.
Autor, David H. и David Dorn. 2013. "Рост числа низкоквалифицированных рабочих мест в сфере услуг и поляризация рынка труда США." American Economic Review 103 (5): 1553–1597. Таблицы соответствия профессий (occ1990dd) и показатель возможности офшоринга: https:\/\/www.ddorn.net\/data.htm.
Банк Японии. Индекс цен производителей, база 2020 года: роботы [PRCG20_2201350029]. Поиск данных временных рядов, получено 16 сентября 2026 года. https://www.stat-search.boj.or.jp/
Элунду, Тина, Сэм Мэннинг, Памела Мишкин и Дэниел Рок. 2024. "GPT — это GPT: потенциал воздействия больших языковых моделей на рынок труда." Science 384 (6702): 1306-1308. Метки воздействия на уровне задач: https://github.com/openai/GPTs-are-GPTs.
Хирш, Барри Т., Дэвид А. Макферсон и Уильям Э. Ивен. Членство в профсоюзах, охват и заработки по данным CPS [набор данных]. Unionstats.com, 2026. https://unionstats.com/. Описано в: Хирш, Барри Т. и Дэвид А. Макферсон. 2003. "База данных о членстве в профсоюзах и охвате по данным Текущего обследования населения: примечание." Industrial and Labor Relations Review 56 (2): 349-354.
Национальная академия наук, Комитет по классификации и анализу занятий. Словарь названий занятий (DOT): часть I — Текущее обследование населения, апрель 1971 года, дополненное характеристиками DOT, и часть II — четвёртое издание словаря оценок DOT для категорий переписи населения 1970 года. Анн-Арбор, Мичиган: Межуниверситетский консорциум политических и социальных исследований [распространитель], 2006-09-06. https://doi.org/10.3886/ICPSR07845.v2
Национальный центр разработки O*NET. База данных O*NET, версии 29.3 (2025), 13.0 (2008) и 4.0 (2002); сопоставления таксономии O*NET-SOC; и сопоставление DOT с O*NET-SOC 2019. Вашингтон, округ Колумбия: Министерство труда США, Управление по трудоустройству и профессиональной подготовке. https://www.onetcenter.org/database.html; https://www.onetcenter.org/taxonomy.html; https://www.onetcenter.org/crosswalks/dot/
Рагглс, Стивен, Сара Флад, Мэттью Собек, Дэниел Бэкман, Грейс Купер, Джулия А. Ривера Дрю, Стефани Ричардс, Рене Роджерс, Джонатан Шрёдер и Кари С. У. Уильямс. IPUMS USA: версия 16.0 [набор данных]. Миннеаполис, Миннесота: IPUMS, 2025. https://doi.org/10.18128/D010.V16.0
Бюро экономического анализа США (BEA). Личные потребительские расходы: индекс цен цепного типа [PCEPI], получено из FRED, Федеральный резервный банк Сент-Луиса. https://fred.stlouisfed.org/series/PCEPI, 21 сентября 2026 года.
Бюро экономического анализа США (BEA). Таблица 5.5.4. Индексы цен на частные фиксированные инвестиции в оборудование по типам: компьютеры и периферийное оборудование [B935RG3A086NBEA], получено из FRED, Федеральный резервный банк Сент-Луиса. https://fred.stlouisfed.org/series/B935RG3A086NBEA, 16 сентября 2026 года.
Бюро трудовой статистики США (BLS). Индекс потребительских цен для всех городских потребителей, средний показатель по городам США, без сезонной корректировки: новые автомобили [CUUR0000SETA01]. Вашингтон, округ Колумбия: Министерство труда США. Получено 16 сентября 2026 года. https://www.bls.gov/cpi/
Бюро трудовой статистики США (BLS). Затраты работодателей на компенсацию работникам (ECEC), 2004–2023 годы и март 2026 года. Вашингтон, округ Колумбия: Министерство труда США. https://www.bls.gov/ecec/
Бюро трудовой статистики США (BLS). Прогнозы занятости, 2025–2035 годы: таблица 1.6 «Профессии с наибольшим сокращением рабочих мест». Вашингтон, округ Колумбия: Министерство труда США, 27 августа 2026 года. https://www.bls.gov/emp/tables/occupations-largest-job-declines.htm
Бюро трудовой статистики США (BLS). Статистика занятости и заработной платы по профессиям (OEWS): национальные оценки занятости и заработной платы по профессиям за 2002 год, май 2008 года, май 2015 года и май 2025 года. Вашингтон, округ Колумбия: Министерство труда США. https://www.bls.gov/oes/tables.htm
Бюро трудовой статистики США (BLS). Обследование профессиональных требований (ORS), 2023 и 2025 годы. Вашингтон, округ Колумбия: Министерство труда США. https:\/\/www.bls.gov\/ors\/
Бюро переписи населения США. Список кодов занятий переписи населения 2018 года с таблицей соответствий, а также список кодов занятий для общедоступных наборов микроданных Американского обследования населения (ACS PUMS) 2018 года и Обследования доходов и участия в программах (SIPP) 2018 года [наборы данных], 2018 год. https:\/\/www2.census.gov\/programs-surveys\/demo\/guidance\/industry-occupation\/2018-occupation-code-list-and-crosswalk.xlsx; https:\/\/www2.census.gov\/programs-surveys\/demo\/guidance\/industry-occupation\/2018-ACS-PUMS-and-2018-SIPP-Public-Use-Occupation-Code-List.xlsx
Бюро переписи населения США. Ежегодное обследование капитальных затрат: капитальные затраты на сооружения и оборудование, таблицы 1a и 1b, выпуски за 2019–2022 годы. https://www.census.gov/data/tables/2022/econ/aces/2022-aces-summary.html
Министерство труда США, Управление занятости и профессиональной подготовки. Словарь профессиональных наименований, четвёртое издание. Вашингтон, округ Колумбия: Правительственное издательство США, 1977.
Министерство труда США, Служба занятости США и Полевой центр анализа профессий Северной Каролины. Словарь профессиональных наименований (DOT): пересмотренное четвёртое издание, 1991. Анн-Арбор, Мичиган: Межуниверситетский консорциум политических и социальных исследований [распространитель], 2026-02-19. https://doi.org/10.3886/ICPSR06100.v2. Отсутствующий текст со страниц DOT Управления судей по административному праву Министерства труда и https://occupationalinfo.org.
Уэбб, Майкл. 2020. "Влияние искусственного интеллекта на рынок труда." Рабочая статья, Стэнфордский университет. Процентили подверженности роботизации и веса предложения труда за 2010 год: https://web.stanford.edu/~mww/, получено 18 июля 2026 года; теперь доступно по адресу https://www.michaelwebb.co/.
Сноски
- См., например, Aghion et al. (2019), Davidson et al. (2026) и Jones and Tonetti (2026) о роли слабых звеньев и взаимодополняемостей в сценариях взрывного экономического роста. Часто считается, что искусственный интеллект влияет на цифровую работу сильнее, чем на физическую работу; см., например, Cazzaniga et al. (2024).
- См., например, Autor (2015) о «контроле среды» как препятствии для физической автоматизации. См. также раздел 6 в Link et al. (2016). Мы более подробно обсуждаем этот вопрос в разделе «Измерение подверженности».
- См. Firoozi et al. (2025) об основополагающих моделях искусственного интеллекта для роботов. Rivière and Denain (2026) обсуждают возможности роботов, обеспечиваемые искусственным интеллектом. См. Agaskar et al. (2025) и Hwang et al. (2025) о роботах на базе искусственного интеллекта в складском хозяйстве и вождении. Искусственный интеллект также может ускорить темпы инноваций в робототехнике — см. Cockburn et al. (2019), Wang et al. (2023) и Davidson et al. (2026).
- См. Baptista et al. (2026) и Goldman (2026) о потенциальном «моменте ChatGPT» в робототехнике. См. также прогнозы Morgan Stanley Research (2024) и McKinsey & Company (2026).
- Данные об инвестициях в роботов взяты из Ежегодного обследования капитальных затрат за 2022 год (Бюро переписи населения США, 2024). Опросы руководителей компаний США, проведённые в ноябре 2025 года Yotzov et al. (2026), показывают, что 13% компаний уже используют робототехнику, тогда как 22% ожидают начать её использовать в течение трёх лет после проведения опроса, с поправкой на численность занятых. Ожидаемое использование в целом аналогично в Соединённом Королевстве, Германии и Австралии.
- См. Robbins (2026) об инвестициях в стартапы в области гуманоидной робототехники и Ewing (2026) об усилиях крупных автопроизводителей по использованию гуманоидов.
- Например, некоторые роботы используют только камеры, тогда как другие используют сенсорные датчики. См. Brooks (2025) об этих подходах, а также исследования роботов со зрением и тактильных роботов Andrychowicz et al. (2020) и Suresh et al. (2024).
- См. Counterpoint Research (2026) для обзора рынка гуманоидов; сегодня большинство гуманоидов используются для развлечений и сбора данных. См. BMW Group (2026) о внедрении гуманоидов на автомобильном заводе.
- Наша таксономия опирается на давнюю традицию экономики труда и анализа профессий. Предшественник O*NET, Dictionary of Occupational Titles, классифицировал рабочие места по категориям «Данные/Люди/Предметы». См. Fine (1955), Fine and Wiley (1971), Autor et al. (2003), Acemoglu and Autor (2011) и Deming (2017).
- Точные определения робота различаются. Мы описываем роботов в нашем запросе об оценке воздействия (Приложение F.3) и полагаемся на Claude при определении того, какие машины соответствуют этому критерию. Международная организация по стандартизации определяет робота как «программируемый приводной механизм с определённой степенью автономности для выполнения перемещения, манипулирования или позиционирования», а автономность — как «способность выполнять предполагаемые задачи на основе текущего состояния и данных датчиков без вмешательства человека» (ISO 2021).
- Наш акцент на том, что могут делать современные роботы, аналогичен подходу Eloundou et al. (2024), которые измеряют подверженность воздействию искусственного интеллекта по тому, какие задачи большие языковые модели могли бы ускорить по состоянию на 2023 год. Другие показатели подверженности воздействию искусственного интеллекта описаны в Massenkoff and McCrory (2026).
- См. Autor (2015) о «контроле среды» как узком месте автоматизации и Autor et al. (2020) о том, как интеграция замедляет внедрение роботов. В отчёте об экономических последствиях робототехники для Национального института стандартов и технологий подчёркиваются возможности роботов в неструктурированных средах; см. раздел 6 в Link et al. (2016). Kober et al. (2013), Ibarz et al. (2021) и Kim et al. (2025) обсуждают, как производительность роботов переносится на новые задачи и среды. См. Firoozi et al. (2025) о базовых моделях для робототехники в сравнении со специализированными системами управления роботами. Обзоры прогресса в роботизированном манипулировании представлены в Kemp et al. (2007) и Kroemer et al. (2021). См. Pumacay et al. (2024) о критериях оценки манипулирования. Перечень возможностей роботов в сложных средах см. в Rivière and Denain (2026).
- Mason (2018) и Tedrake (2026), например, обсуждают сложные навыки, необходимые роботам для манипулирования объектами.
- См., например, Madrigal (2017) о макете города на бывшей базе Военно-воздушных сил и University of Michigan (2015) о Mcity, аналогичном объекте.
- Наши оценки действительно присваивают этой задаче сегодня E3, а в версии нашего показателя, оценивающей воздействие по состоянию на 2008 год, — E1 (Приложение B). Как и в нашей рубрике, эффективность в неструктурированных средах учитывается в стандартах для эффективности автономных транспортных средств; см. SAE International (2021).
- Moravec (1988) примечательно высказывает эту мысль. См. также Polanyi (1966), применённое к автоматизации в Autor (2015).
- В Приложении A.4 представлены варианты нашего показателя воздействия; они дают схожее ранжирование профессий по воздействию.
- См. Built Robotics Exosystem (2026).
- Результаты схожи и при дополнительном взвешивании по профессиям с использованием обычного количества рабочих часов в неделю из American Community Survey за 2020–2024 годы.
- Люди также работают в контролируемых средах: такие задачи, как «Доставлять лекарства или фармацевтические материалы пациентам, на посты медсестёр или в операционные», выполняются в больницах и клиниках. В Приложении A.4 мы измеряем воздействие роботов по разрыву между тем, где роботы могут выполнять задачу, и тем, где её выполняют люди. Это даёт почти такое же ранжирование профессий по воздействию.
- The Robot Report (2024).
- См. Boston Dynamics Stretch.
- См. Pallottino (2026).
- Данные о занятости на рисунке 4 взяты из BLS OEWS, поэтому независимые подрядчики сервисов совместных поездок исключены из числа занятых водителей такси.
- Предварительные данные указывают на снижение оплаты труда водителей, затронутых автономными сервисами заказа поездок. См. Gridwise (2025) и Yu et al. (2026).
- См. робота Vulcan компании Amazon.
- См. Badger Marty и Simbe Tally.
- См. Telexistence TX SCARA.
- См. робота Canvas для монтажа гипсокартона.
- См. AMP Cortex (Waste360, 2023).
- При ограничении физическими профессиями (не менее половины рабочего времени приходится на физический труд) работники, подверженные воздействию, по-прежнему получают меньшую оплату, имеют более низкий уровень образования, реже являются женщинами, чаще являются латиноамериканцами и чаще являются безработными, хотя большинство различий несколько меньше.
- См., например, Massenkoff and McCrory (2026).
- Deming (2017) и Frey and Osborne (2017).
- Анализы автоматизации и рынка труда за последние несколько десятилетий, как правило, уделяют больше внимания компьютерам и программному обеспечению, чем физической автоматизации. См., например, Autor et al. (2003) о компьютеризации и Acemoglu and Restrepo (2020) об ограниченном совокупном влиянии роботов на рабочие места в США на сегодняшний день. Svanberg et al. (2024) оценивают затраты на автоматизацию задач компьютерного зрения.
- Мы поручаем Claude учитывать затраты на самого робота, аксессуары, интеграцию и установку, техническое обслуживание и сервис, программное обеспечение, энергию и другие операционные ресурсы, надзор и эксплуатацию, страхование и вывод из эксплуатации по окончании срока службы, а также любые другие затраты. Claude приводит фиксированные затраты к годовому выражению с использованием оценочной стоимости капитала.
- Мы оцениваем совокупное вознаграждение, умножая заработную плату по профессиям BLS на соотношение между совокупным вознаграждением и заработной платой плюс оплачиваемый отпуск по профессиональным группам в обследовании BLS «Затраты работодателей на вознаграждение работников». Совокупное вознаграждение включает оплачиваемый отпуск, дополнительные выплаты, страхование, пенсионные накопления и сбережения, а также установленные законом выплаты работодателя, такие как FICA и страхование по безработице.
- Об автоматизации в моделях задач см., например, Zeira (1998), Acemoglu and Autor (2011) и Acemoglu and Restrepo (2018).
- В этих сравнениях роботы могут быть дешевле работников, но выполняют лишь несколько их задач. Например, архивисты выполняют две физические задачи; единственная из них, подверженная роботизации: «Сохранять записи, документы и объекты, при необходимости копируя записи на плёнку, видеоленту, аудиоленту, диск или в компьютерные форматы». По нашим оценкам, роботам требуется 5 500 долларов США в год для выполнения этой задачи. Архивисты тратят на неё около 8 % своего времени, а их медианная совокупная компенсация составляет 85 000 долларов США, поэтому затраты на труд для этой задачи равны 6 800 долларам США в год. Роботы конкурентоспособны по стоимости для выполнения этой задачи, но автоматизация одной задачи вряд ли приведёт к вытеснению архивистов.
- Среди упомянутых роботов и систем — верхнезагрузочный упаковщик коробов Douglas (упаковка), Stretch компании Boston Dynamics и Digit компании Agility Robotics (перемещение материалов), инспекционные станции машинного зрения (инспекция), роботизированный формирователь коробов произвольного размера Combi (сборка картонных коробок), устройства печати и нанесения этикеток (маркировка) и упаковщик коробов произвольного размера 3M-Matic (заклеивание).
- См., например, Honerkamp (2026) и Lung (2026).
- Прогнозы Бюро статистики труда на август 2026 года из программы «Прогнозы занятости», 2025–35 годы, таблица 1.6. Укладчики и упаковщики занимают 11-е место по сокращению рабочих мест, уступая сотрудникам исправительных учреждений и тюремным надзирателям, а также 9 профессиям в сфере продаж и офисной работы (название «высокоуровневой агрегации» SOC для групп 41 и 43). Данные о занятости из программы BLS OEWS за 2015 и 2025 годы.
- См., например, автономную сварочную ячейку Path Robotics AW-3.
- Хотя роботы для уборки могут работать больше часов, они до 10 раз медленнее людей. См. Rivière and Denain (2026).
- Этот показатель включает сборщиков шин, а также укладчиков и упаковщиков. В этих профессиях не менее 95% задач по рабочему времени подвержены воздействию роботов, а затраты на роботов оказываются ниже совокупного вознаграждения для части работников.
- См. Davidson and Hadshar (2025) и Denain and Rivière (2026).
- Сравните подверженность воздействию LLM в Eloundou et al. (2024) для программистов (25-е место по подверженности по оценке людей, 6-е — по оценке LLM) и поэтов, авторов песенных текстов и творческих писателей (11-е место по оценке людей, 14-е — по оценке LLM). Эти две профессии были подвержены воздействию в схожей степени, но с тех пор разработчики искусственного интеллекта направили больше усилий на программирование, чем на творческое письмо.
См., например, Aghion et al. (2019), Davidson et al. (2026) и Jones and Tonetti (2026) о роли слабых связей и взаимодополняемости в сценариях взрывного экономического роста. Часто считается, что искусственный интеллект влияет на цифровую работу сильнее, чем на физическую работу; см., например, Cazzaniga et al. (2024).
См., например, Autor (2015) о «контроле среды» как препятствии для физической автоматизации. См. также раздел 6 Link et al. (2016). Мы более подробно обсуждаем этот вопрос в разделе «Измерение подверженности».
См. Firoozi et al. (2025) об основополагающих моделях искусственного интеллекта для роботов. Rivière and Denain (2026) обсуждают возможности роботов, предоставляемые искусственным интеллектом. См. Agaskar et al. (2025) и Hwang et al. (2025) о роботах на базе искусственного интеллекта в складском хозяйстве и вождении. Искусственный интеллект также может ускорить темпы инноваций в робототехнике; см. Cockburn et al. (2019), Wang et al. (2023) и Davidson et al. (2026).
См. Baptista et al. (2026) и Goldman (2026) о потенциальном «моменте ChatGPT» в робототехнике. См. также прогнозы Morgan Stanley Research (2024) и McKinsey & Company (2026).
Данные об инвестициях в роботов из Ежегодного обследования капитальных расходов 2022 года (Бюро переписи населения США, 2024). Опросы руководителей компаний США, проведённые в ноябре 2025 года Yotzov et al. (2026), показывают, что 13% компаний используют робототехнику сейчас, тогда как 22% ожидают начать использовать её в течение трёх лет после проведения опроса, с взвешиванием по занятости. Ожидаемое использование в целом схоже в Соединённом Королевстве, Германии и Австралии.
См. Robbins (2026) об инвестициях в стартапы в области гуманоидной робототехники и Ewing (2026) об усилиях крупных автопроизводителей по использованию гуманоидов.
Например, некоторые роботы используют только камеры, тогда как другие используют датчики касания. См. Brooks (2025) об этих подходах, а также исследования роботов со зрением и тактильными возможностями, проведённые Andrychowicz et al. (2020) и Suresh et al. (2024).
См. Counterpoint Research (2026) для обзора рынка гуманоидов; сегодня большинство гуманоидов используется для развлечений и сбора данных. См. BMW Group (2026) о внедрении гуманоидов на автомобильном заводе.
Наша таксономия опирается на давнюю традицию в экономике труда и анализе профессий. Предшественник O*NET, «Словарь названий профессий», классифицировал рабочие места по категориям «Данные/Люди/Вещи». См. Fine (1955), Fine and Wiley (1971), Autor et al. (2003), Acemoglu and Autor (2011) и Deming (2017).
Точные определения робота различаются. Мы описываем роботов в нашем запросе об воздействии (Приложение F.3) и полагаемся на Claude при оценке того, какие машины соответствуют этому критерию. Международная организация по стандартизации определяет робота как «программируемый приводной механизм с некоторой степенью автономности для выполнения перемещения, манипулирования или позиционирования», а автономность — как «способность выполнять предполагаемые задачи на основе текущего состояния и восприятия без вмешательства человека» (ISO 2021).
Наш акцент на том, что могут делать современные роботы, схож с подходом Eloundou et al. (2024), которые измеряют воздействие ИИ по тому, какие задачи большие языковые модели могли бы ускорить по состоянию на 2023 год. Другие показатели воздействия ИИ описаны в Massenkoff and McCrory (2026).
См. Autor (2015) о «контроле среды» как узком месте автоматизации и Autor et al. (2020) о том, как интеграция замедляет внедрение роботов. В отчёте об экономических последствиях робототехники для Национального института стандартов и технологий освещаются возможности роботов в неструктурированных средах; см. раздел 6 Link et al. (2016). Kober et al. (2013), Ibarz et al. (2021) и Kim et al. (2025) обсуждают, как производительность роботов обобщается на новые задачи и среды. См. Firoozi et al. (2025) о базовых моделях для робототехники в сравнении со специализированными системами управления роботами. Обзоры прогресса в роботизированных манипуляциях см. в Kemp et al. (2007) и Kroemer et al. (2021). См. Pumacay et al. (2024) о тестах для оценки манипуляций. Перечень возможностей роботов в сложных средах см. в Rivière and Denain (2026).
Например, Mason (2018) и Tedrake (2026) обсуждают сложные навыки, необходимые роботам для манипулирования объектами.
См., например, Madrigal (2017) о макете города на территории бывшей базы ВВС и University of Michigan (2015) о Mcity, аналогичном объекте.
Наши оценки действительно присваивают этой задаче сегодня оценку E3 и E1 в версии нашей меры, оценивающей воздействие по состоянию на 2008 год (Приложение B). Как и в нашей рубрике, эффективность в неструктурированных средах учитывается в стандартах эффективности автономных транспортных средств; см. SAE International (2021).
Моравек (1988) особо отмечает этот момент. См. также Полани (1966), применительно к автоматизации у Аутора (2015).
В Приложении A.4 представлены варианты нашей меры воздействия; они дают схожее ранжирование профессий по степени воздействия.
См. Built Robotics Exosystem (2026).
Результаты аналогичны и при дополнительном взвешивании по профессиям с использованием обычного количества рабочих часов в неделю из American Community Survey за 2020–2024 годы.
Люди также работают в контролируемых средах: такие задачи, как «Доставлять лекарства или фармацевтические принадлежности пациентам, на посты медсестёр или в операционную», выполняются в больницах и клиниках. В Приложении A.4 мы измеряем воздействие роботов по разрыву между тем, где роботы могут выполнять задачу, и тем, где её выполняют люди. Это даёт почти такое же ранжирование профессий по степени воздействия.
The Robot Report (2024).
См. Boston Dynamics Stretch.
См. Паллоттино (2026).
Данные о занятости на Рисунке 4 взяты из OEWS Бюро статистики труда США, поэтому независимые подрядчики сервисов совместных поездок исключены из числа занятых водителей такси.
Предварительные данные свидетельствуют о снижении оплаты труда водителей, затронутых автономными сервисами заказа поездок. См. Gridwise (2025) и Yu et al. (2026).
См. робота Vulcan компании Amazon.
См. Badger Marty и Simbe Tally.
См. Telexistence TX SCARA.
См. робота Canvas для гипсокартона.
См. AMP Cortex (Waste360, 2023).
При ограничении физическими профессиями (не менее половины рабочего времени составляет физический труд) работники, затронутые воздействием, по-прежнему получают меньшую оплату, имеют более низкий уровень образования, реже являются женщинами, чаще являются латиноамериканцами и чаще являются безработными, хотя большинство различий несколько меньше.
См., например, Massenkoff and McCrory (2026).
Deming (2017) и Frey and Osborne (2017).
Анализы автоматизации и рынка труда за последние несколько десятилетий, как правило, уделяют больше внимания компьютерам и программному обеспечению, чем физической автоматизации. См., например, Autor et al. (2003) о компьютеризации и Acemoglu and Restrepo (2020) об ограниченном совокупном воздействии роботов на рабочие места в США на сегодняшний день. Svanberg et al. (2024) оценивают затраты на автоматизацию задач компьютерного зрения.
Мы поручаем Claude включать затраты на самого робота, аксессуары, интеграцию и установку, техническое обслуживание и сервис, программное обеспечение, энергию и другие эксплуатационные ресурсы, надзор и эксплуатацию, страхование и вывод из эксплуатации по окончании срока службы, а также любые другие затраты. Claude приводит фиксированные затраты к годовому выражению с использованием оценочной стоимости капитала.
Мы оцениваем совокупное вознаграждение, умножая заработную плату по профессиям из BLS на соотношение между совокупным вознаграждением и заработной платой плюс оплачиваемый отпуск по группам профессий в исследовании BLS «Затраты работодателей на вознаграждение работников». Совокупное вознаграждение включает оплачиваемый отпуск, дополнительные выплаты, страхование, пенсионные накопления и сбережения, а также обязательные по закону выплаты работодателя, такие как FICA и страхование по безработице.
О автоматизации в моделях задач см., например, Zeira (1998), Acemoglu and Autor (2011) и Acemoglu and Restrepo (2018).
В этих сопоставлениях роботы могут быть дешевле работников, но выполняют лишь несколько их задач. Например, архивисты выполняют две физические задачи; единственная из них, подверженная замене роботами, — «Сохранять записи, документы и объекты, при необходимости копируя записи на плёнку, видеокассеты, аудиокассеты, диски или в компьютерные форматы». Мы оцениваем, что выполнение этой задачи роботами обходится в 5 500 долларов в год. Архивисты тратят на неё около 8 % своего времени, а их медианная совокупная компенсация составляет 85 000 долларов, поэтому затраты на труд для этой задачи составляют 6 800 долларов в год. Роботы конкурентоспособны по стоимости для выполнения этой задачи, но автоматизация одной задачи вряд ли приведёт к вытеснению архивистов.
Среди упомянутых роботов и систем — упаковщик коробов с верхней загрузкой Douglas (упаковка), Stretch компании Boston Dynamics и Digit компании Agility Robotics (обработка материалов), станции контроля с машинным зрением (инспекция), роботизированный формирователь коробов произвольного размера Combi (сборка коробок), аппликаторы для печати и нанесения этикеток (маркировка) и запайщик коробов произвольного размера 3M-Matic (заклеивание).
См., например, Honerkamp (2026) и Lung (2026).
Прогнозы программы BLS Employment Projections на август 2026 года, 2025–35, таблица 1.6. Упаковщики и фасовщики занимают 11-е место по сокращению рабочих мест, уступая сотрудникам исправительных учреждений и тюремным надзирателям, а также 9 профессиям в сфере продаж и офисной работы (название SOC для «агрегации высокого уровня» групп 41 и 43). Данные о занятости из BLS OEWS за 2015 и 2025 годы.
См., например, автономную сварочную ячейку Path Robotics AW-3.
Хотя роботы для уборки могут работать дольше, они работают в 10 раз медленнее людей. См. Rivière and Denain (2026).
В эту цифру входят сборщики шин, а также упаковщики и фасовщики. В этих профессиях не менее 95% задач по времени работы подвержены воздействию роботов, а затраты на роботов ниже совокупного вознаграждения для части работников.
См. Davidson and Hadshar (2025) и Denain and Rivière (2026).
Сравните подверженность воздействию LLM в Eloundou et al. (2024) для программистов (25-е место по подверженности по оценке людей, 6-е — по оценке LLM) и поэтов, авторов текстов песен и писателей художественных произведений (11-е место по оценке людей, 14-е — по оценке LLM). Эти две профессии были схожим образом подвержены воздействию, однако с тех пор разработчики ИИ направили больше усилий на программирование, чем на художественное письмо.
Источник
Can we predict the jobs robots will do?
https://www.anthropic.com/research/what-work-can-robots-doРедактор русской версии: Пётр Смывин.
Разбор подготовлен 1 октября 2026.